
Technical Article
新代 G10.6 写了 Z30,为什么刀具没有马上抬起?
新代G10.6 Z30为何不立即抬刀?区分回退设定与C21触发,用Z−10起点比较G90目标和G91增量,并说明后续进给与暂停恢复限制。
程序里写了G10.6 Z30.,刀具却没有像G00 Z30.那样马上抬起。先别把它改成别的回零指令:G10.6设定的是刀具回退条件,自动加工中还要由机床已经配置好的C21信号触发回退。把“设置回退”误读成“立即移动”,会把后续动作判断错。
本文按新代《铣床程序手册》2026-01-23导出、2025-11-14修改版第2.14节说明,限定已配置刀具回退功能的XYZ铣床,使用单一Z轴回退,不处于斜平面G68.2/G68.3或RTCP G43.4/G43.5模式。手册记载功能从10.116.16起有效,10.118.27及以后增加回退与返回速度参数;未给具体控制器面板型号,不能据此断言所有新代机床都有同一按钮或PLC流程。
G10.6和C21分别做什么
G10.6写入轴向目标或刀具向量距离等回退条件。自动执行加工时触发C21,系统先减速停在位置1,再按已设条件回退到位置2,随后进入暂停。因而“程序已经经过G10.6”与“回退动作已经开始”是两件事;检查现场流程时,应核对机床原有的回退触发操作,而不是自行修改C21、PLC或参数。
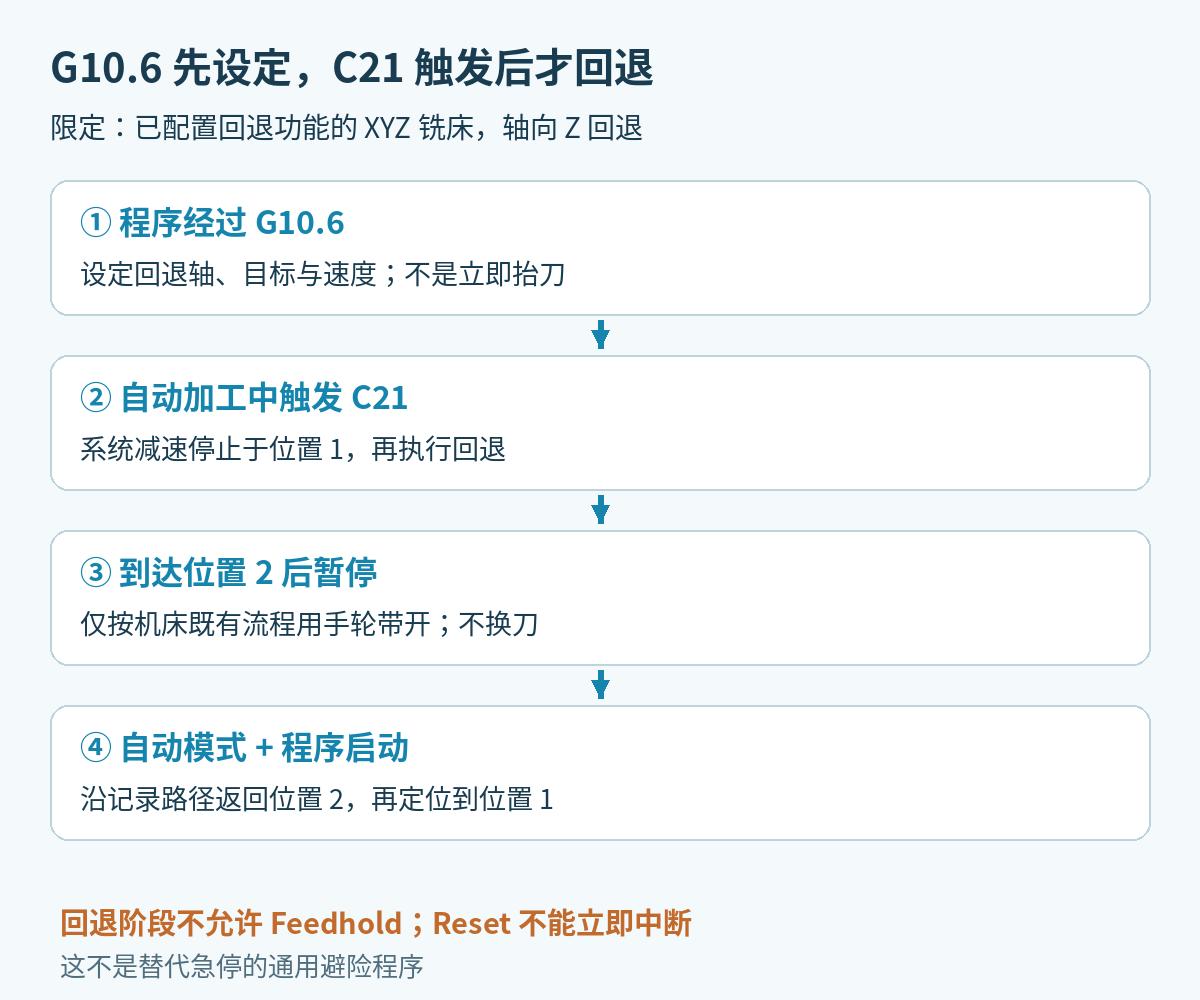
图1:把设定、触发、回退与返回拆开看。箭头是流程关系,不是刀具空间轨迹;窄屏可左右滑动查看。
到达位置2以后,手册允许通过手轮模式带开刀具。恢复时切回自动模式并启动程序,先沿记录的手轮路径返回位置2,再定位回位置1,接续原加工路径。这段流程不是普通G28回参考点,也不是看到暂停就能从任意位置直接续切。
Z30先问是“到哪里”,还是“走多少”
以下只做坐标推导:长度单位为毫米,触发回退并减速停止后,位置1的工件坐标为Z−10;没有坐标变换或轴向映射变化。G10.6的轴向目标受G90/G91影响,且一次只能指定X、Y、Z中的一个轴。
在G90下,G10.6 Z30.表示回退到程序坐标Z30,所需Z位移是30−(−10)=+40毫米。它不是从当前点抬30毫米。若以G91解释同样的Z30.,则指定增量+30毫米,终点为−10+30=Z20。
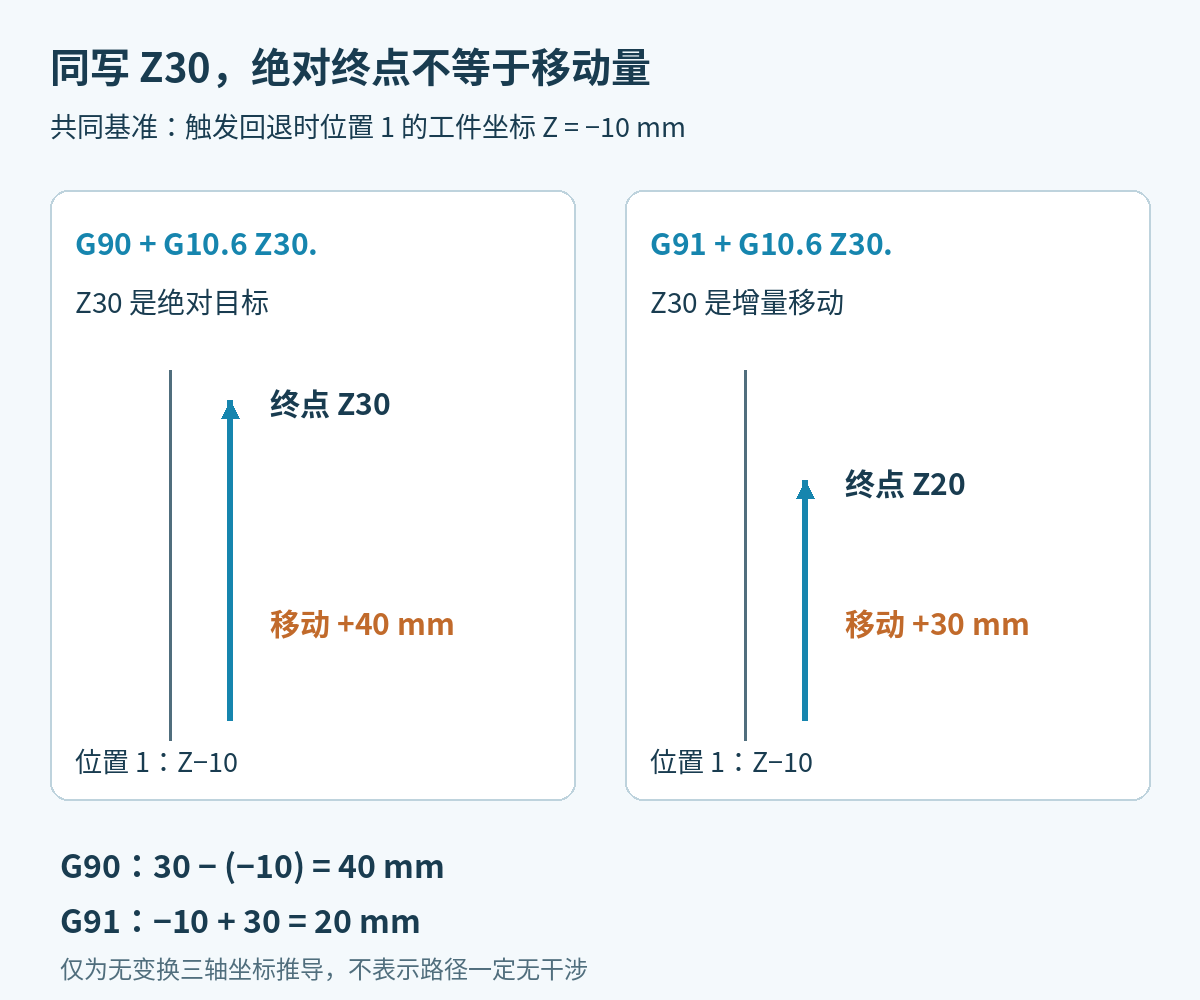
图2:两种情况使用相同起点和比例尺,差别来自绝对/增量解释。两条计算均不说明刀柄、夹具和行程一定允许这次移动;窄屏可左右滑动查看。
下面是两种独立设置片段,不要把它们串成同一加工流程。G90例与G91例之间必须选用符合既有回退设计的一种;它们不包含C21触发,也不包含刀具接近、退回验证或完整加工程序。
G90
G10.6 Z30. F600.
上段表示绝对目标Z30,F600是示例回退速度,不是切削推荐值。
G91
G10.6 Z30. F600.
下段表示增量30。后续常规程序若按绝对坐标编写,必须在相应位置显式恢复G90;不能让这段设置遗留的G91改变后续坐标解释。这里不把恢复G90、触发和后续切削拼成一段可直接运行的程序,触发时机须与机床原有回退流程一致。
如果G10.6同时指定了F,手册特别要求其后的G01重新写切削进给,否则可能沿用G10.6的F。比如原计划F200,回退设置写F600,下一段只写G01及坐标,就不能仍按200估计。应在恢复正常切削的相应运动块明确给出经工艺确定的F值,而不是把示例600带进切削。
回退阶段不是普通暂停状态
回退正在执行时不允许Feedhold暂停,Reset也不能立即打断:手册说明回退阶段仅能用ESTOP中止;若此时按Reset,要等回退完成后才处理复位并清除回退路径。返回与再定位阶段则允许Feedhold,Reset会清除路径并解除回退模式。不要把G10.6设计成发现干涉后临时调用的万能避险手段。
手轮带开阶段不支持换刀或修改刀长。否则返回与再定位时,原来记录的位置对应的刀具条件已经改变,可能发生干涉。对于斜平面或RTCP加工,手册对轴向位置式和刀具向量式回退另有条件,本文的Z轴算例不直接套用;站内新代G68.2倾斜方向也强调姿态条件不能只看一个角度数值。
后处理应输出什么,不能替机床决定什么
需要检查的是G10.6前的G90/G91状态、设置的单轴目标、F对后续G01的影响,以及机床原有触发与恢复流程。后处理能把这些字段写清楚,却不能仅凭一条G10.6就确认PLC回退信号、剩余行程或返回路径合格。若问题其实发生在侧向孔加工中的轴方向,应先区分G19下钻孔、定位和刀长轴的分工,不要用回退功能掩盖坐标解释错误。
资料依据:新代官方《铣床程序手册》第2.14节,正文页39至41。本文40毫米与Z20均为限定条件下的坐标计算,未声称实机动作或加工精度验证;两张图为原创,核对日期2026-10-28。