
Technical Article
西门子 C 轴到10°:DC走20°,ACN为什么绕340°?
西门子828D模数C轴从350°到10°,DC与ACN为何相差320°行程?按CNC 5.25 SP1官方手册,对照20°和340°路径,计算两端4.431毫米净空与途中包络重叠,附NC与180°回归。
C轴当前在350°,下一工位是10°。后处理把原来的 C=ACN(10) 改成 C=DC(10) 后,终点显示没变,转台却改从0°附近经过。如果这一区域有固定挡块,原来绕开的凸台就可能碰上。问题出在途中走哪一边,查终点角度看不出来。
下面按 SINUMERIK 828D、CNC软件5.25 SP1、原生SINUMERIK语言说明。主算例限定为已正确配置的模数回转C轴,角度周期360°,无坐标旋转、镜像或运动学变换介入。起点、夹具尺寸和净空均为教学假设,未作实机测试,也不要求现场修改机床数据来迁就算例。
先把20°与340°算出来
在相同起点350°下,三个写法都指定绝对目标10°,但选择路径的规则不同:
| 写法 | 路径规则 | 本例有符号转角 | 是否经过0° |
|---|---|---|---|
| C=DC(10) | 选最短路径 | +20° | 是 |
| C=ACP(10) | 沿轴正方向到目标 | +20° | 是 |
| C=ACN(10) | 沿轴负方向到目标 | −340° | 否 |
正向路程为 360−350+10=20°;反向路程为 350−10=340°。DC在这两个候选中选20°,ACP明确选正向,ACN明确选负向。图1把正方向画成逆时针,只是作图约定;本机的轴正方向要按机床厂家定义核对,不能把ACP固定翻译成“逆时针”。
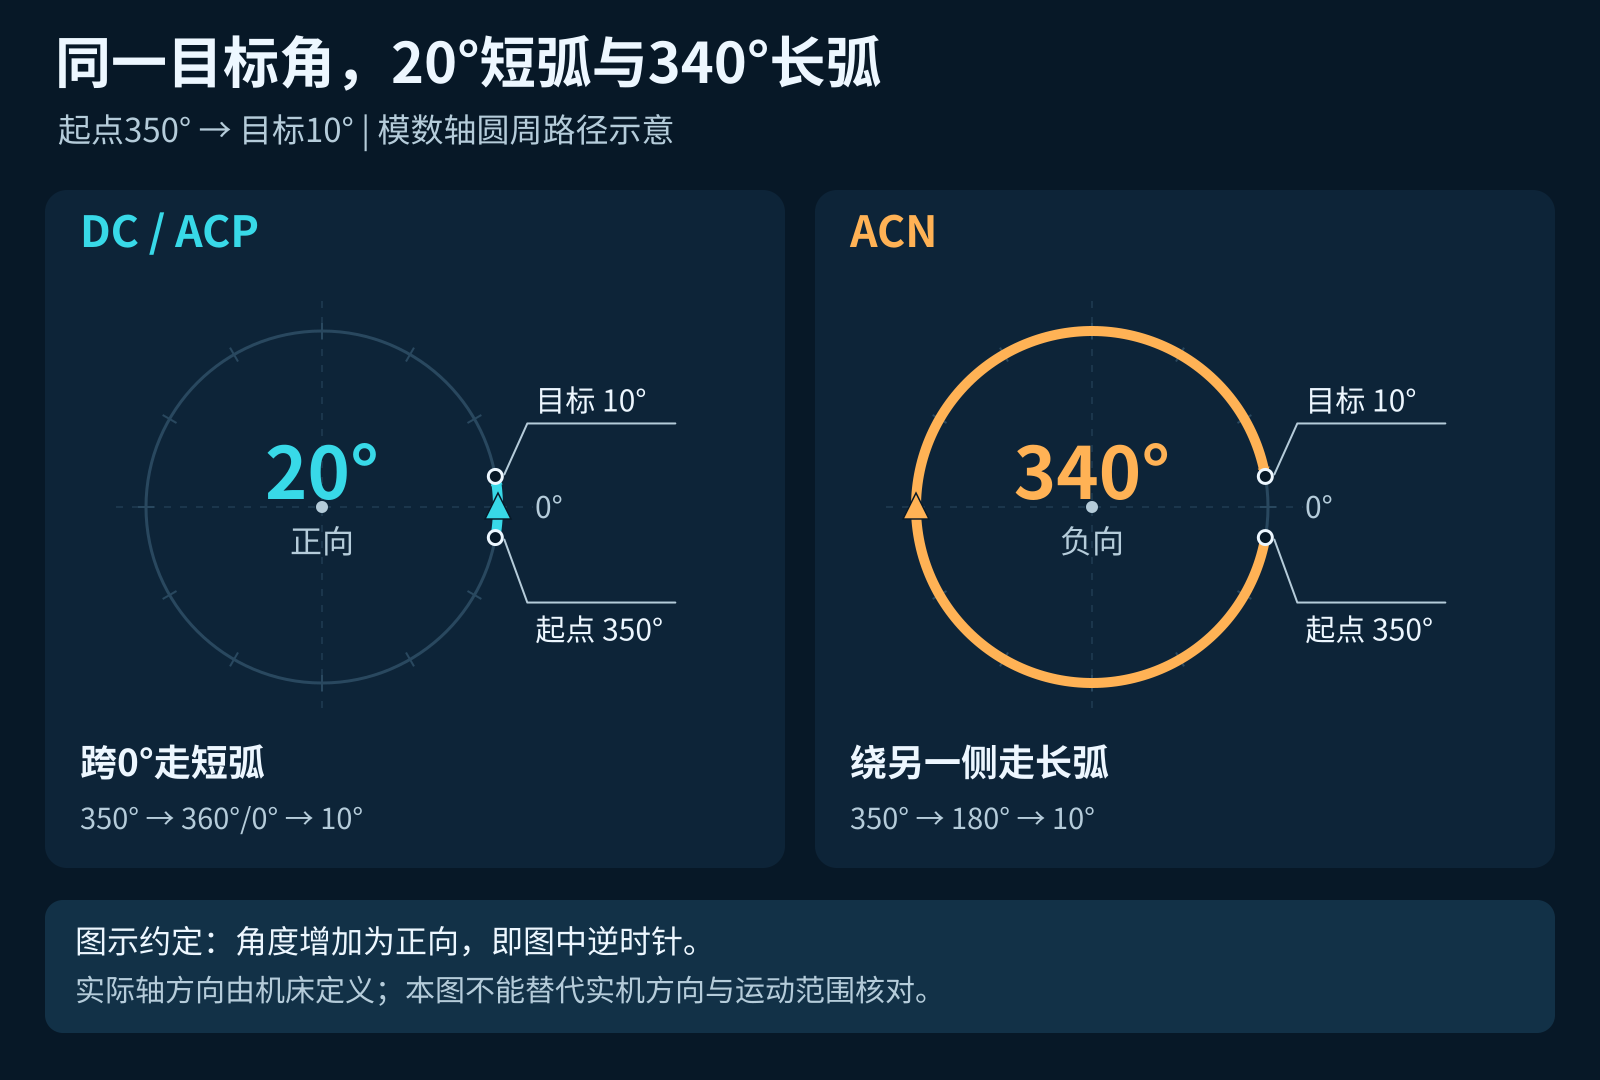
DC、ACP、ACN对指定轴在当前块按绝对目标解释,独立于当时的G90/G91;不会把后续裸坐标块也永久变成这种写法。因此,G91 C=ACN(10) 在本例仍是负向到绝对10°,不是在350°上再减10°。后面再写一个没有限定词的C值,应重新按有效模态和轴配置判断。
裸写 G90 C10 也不能一概说成“必走340°”。同版本轴功能手册说明,模数轴的G90定位行为受MD30455($MA_MISC_FUNCTION_MASK)的bit 2配置影响。后处理验收应记录本机配置和实际输出,不能根据一台机床的现象为所有828D下结论。
前后NC只差一个词,路径已经换边
以下是两份独立的定位片段对照,均从已确认的C=350°开始;不是让它们连续执行,也不是可直接上机的完整程序。G0只表示这里比较快速定位的语义,不指定实机速度。退刀、夹紧释放与重夹紧、到位联锁等动作必须另按本机流程建立,并先证明整段旋转空间允许。
修改前:工艺明确要求沿负方向绕行,并已完成该路径的验证。
; Entry: modulo C axis at 350 deg
; Machine clearance and indexing interlocks verified
N100 G90
N110 G0 C=ACN(10)
; Expected travel: -340 deg, target 10 deg
错误的“缩短空行程”改写:只比较终点,把负向要求丢掉了。
; Same independent entry: C=350 deg
N100 G90
N110 G0 C=DC(10)
; Expected travel: +20 deg, target 10 deg
若负向绕行本来就是经过验证的工艺要求,修复应保留 ACN(10) 及其完整避让流程,而不是把所有转位一律替换成DC。反过来,工艺没有规定方向时,也不能凭本例把全部DC改成ACN:长路径可能经过另一侧夹具、线缆或轴限位,必须逐段验证。
终点各有4.431毫米净空,中途仍可重叠
用一个可以复算的二维截面模型说明差别:旋转凸台用半径5毫米的圆包络表示,圆心距回转中心100毫米;固定障碍用半径8毫米的圆包络表示,其圆心在本图0°方向、距回转中心同样100毫米。假定两者轴向高度重叠,且圆包络已覆盖所比较的局部实体。
角度为θ时,两圆心距为 d(θ)=200×|sin(θ/2)|,有符号净空为 g(θ)=d(θ)−(5+8),三角函数中的θ用角度制。正值表示这两个包络分离,零表示接触,负值表示包络重叠。
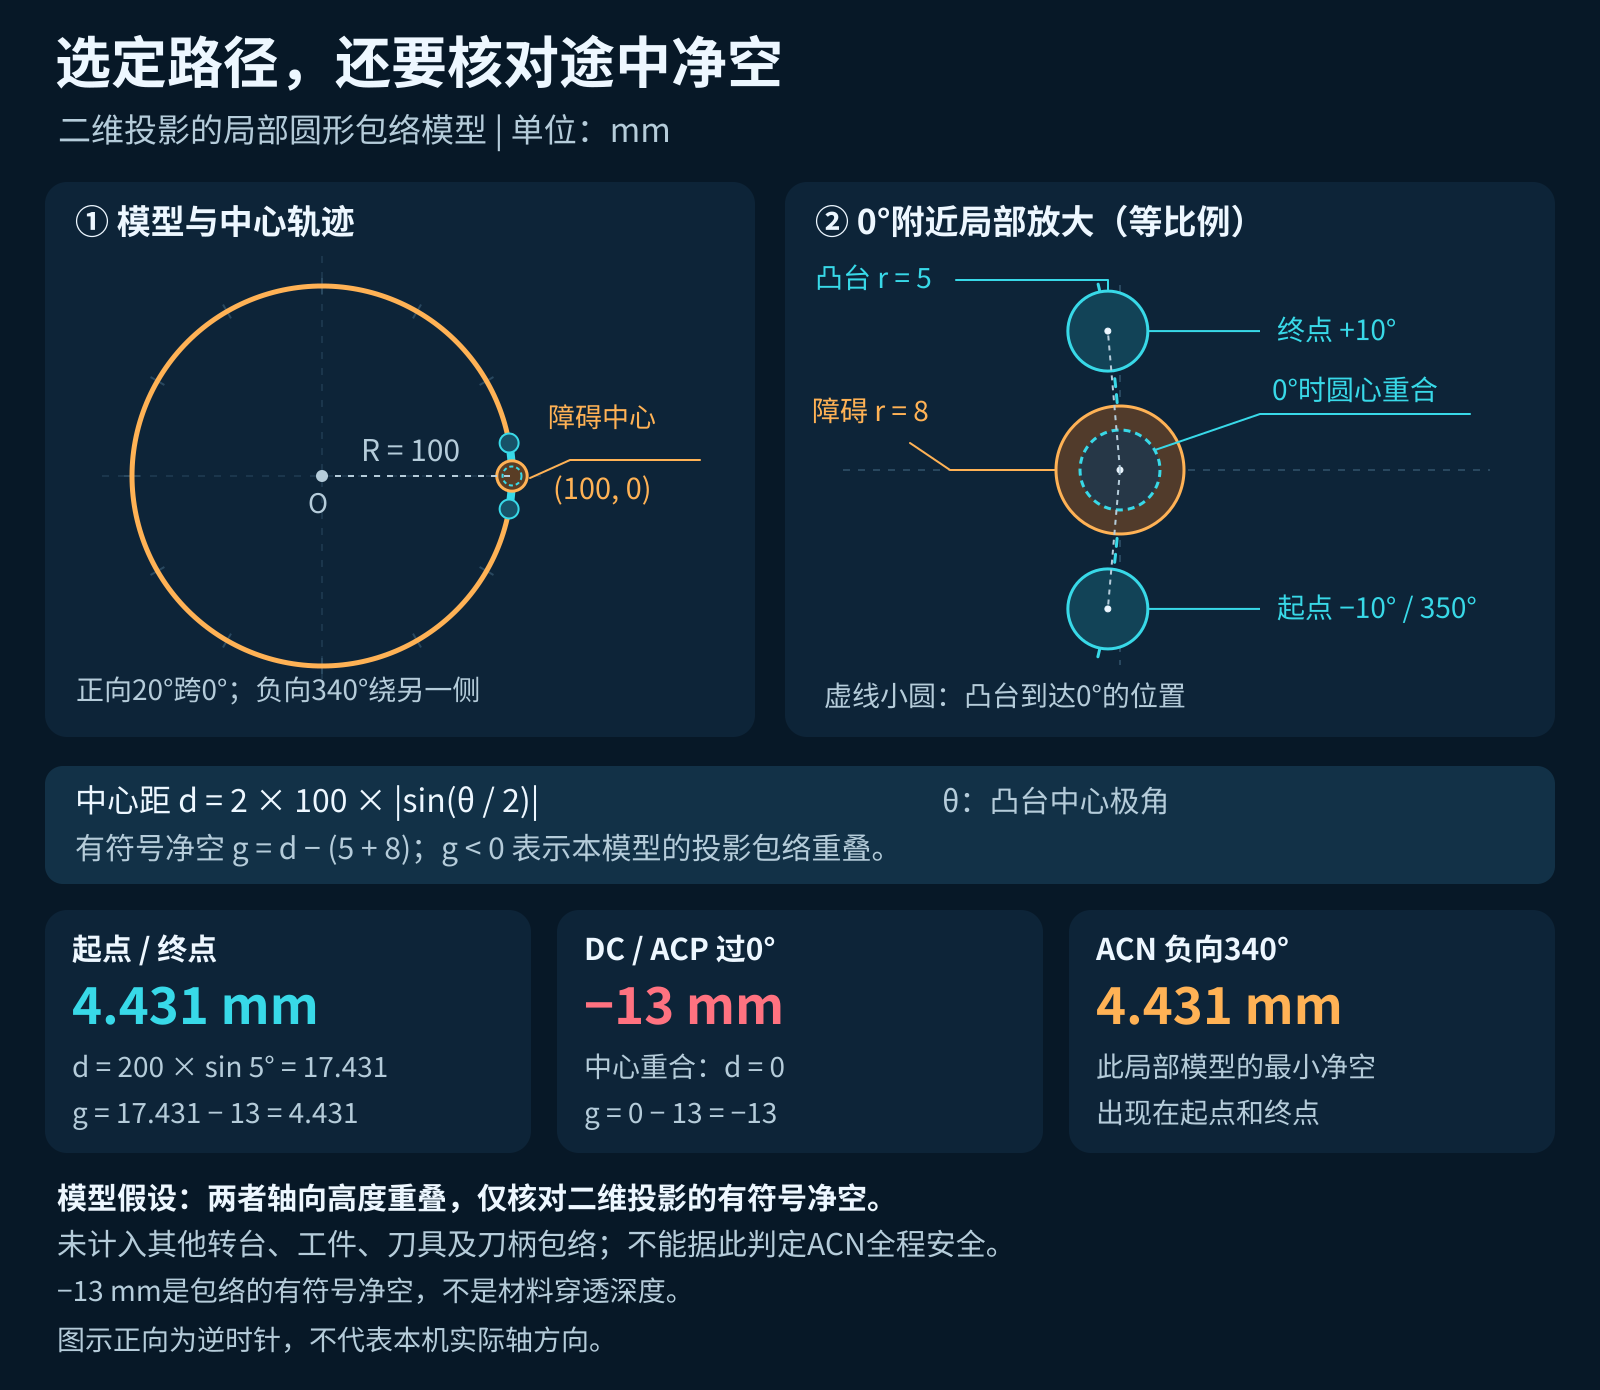
在350°起点和10°终点,圆心距都为 200×sin(5°)=17.431149 mm,净空约 +4.431 mm。但DC/ACP选的正向20°会经过0°,此处圆心重合,模型净空变成 −13 mm。这是包络的有符号间隙,不是实际材料穿透深度。
ACN的负向340°让凸台中心沿350°→180°→10°经过另一侧,在这个局部模型中最小净空出现在两端,仍为+4.431毫米。它只证明这两个圆包络在这条路径上分离,不能据此宣布整台机床安全。转台本体、工件、尾座、刀具、刀柄与主轴头都没有纳入这两个圆;4.431毫米也不是通用安全余量。若实际物体高度不同,仅凭投影重叠还不能判定三维碰撞。
后处理回归要验方向,不能只验C终点
用同一刀路生成修改前后NC,保留三类信息:进入转位前的真实轴位置;该块的目标与方向限定词;整段旋转的有符号角行程和最小净空。以下回归均在同一模数轴假设下分别重新设置起点,不连续执行:
| 起点→目标 | DC预期 | ACP预期 | ACN预期 | 重点 |
|---|---|---|---|---|
| 350°→10° | +20° | +20° | −340° | 跨0°的短路与负向绕行 |
| 10°→350° | −20° | +340° | −20° | 反向跨0°,防止固定套正号 |
| 0°→180° | +180° | +180° | −180° | 等长时DC取轴正向 |
180°的两条路等长,DC按该版本功能手册取正向;需要负向时应显式表达并验证,不能把DC的平局选择当作未知的随机行为。验收记录不能只有“最后到了10°”,还应有旋转方向、是否跨0°、总角行程和路径截图或轴位置记录。跨0°时显示会回绕,总行程要按连续运动核算,不能简单用最后显示值减起点显示值。
几何仿真应使用本机运动学、完整装夹和刀具组件。随后是否进行空运行、单段和低倍率确认,由现场按厂家安全流程执行;任何方向、夹紧或退刀不符,都应停止进入切削。完整检查顺序可参照NC程序修改后的最低安全检查清单。
非模数轴、180°与机床配置别混为一谈
这篇的20°/340°对照专门针对模数回转轴。按同版本《Axes and spindles》,非模数回转轴也可以使用DC,因此“非模数轴禁止DC”这个说法不成立;但非模数轴使用ACP/ACN会触发报警:ACP对应16810,ACN对应16820。有限转角、线缆缠绕和软件限位还要按实际机床配置另行核对,不能把本篇路径直接移植过去。
需要定位后处理问题时,先准备控制系统版本、C轴是否模数轴、厂家确认的正方向和允许范围,再附问题块前后的NC、350°起始状态从何而来,以及标出固定障碍的装夹图。最有用的描述是“要求从350°沿负向到10°,目前输出DC后改走跨0°的20°”,这样能明确验收目标,也能判断问题究竟在输出策略、入口状态还是机床配置。
原厂依据:Siemens《SINUMERIK 828D — NC programming》07/2025,A5E48764001B AK,§3.8.4.4,第172–174页,适用CNC软件5.25 SP1;《SINUMERIK 828D — Axes and spindles》07/2025,A5E48764224B AK,回转轴章节第305、310、312–313页。本文数值几何与图示为原创推导,机床参数名称用于核对依据,不构成调整参数的建议。