
Technical Article
FANUC G12.1 写 C45,为什么不是转45°?
FANUC 0i-TF进入G12.1后,C45为何不是45°?限定B-64604EN-1/01和G代码B,用X20 C20与C45对照,算清25毫米刀心偏差、虚拟轴单位及后处理重复转换,附三组回归。
如果端面铣削已经进入 G12.1,后处理却把一个45°方位点写成 C45.,轮廓为什么可能偏离目标?下面是为解释单位错误而构造的算例,并非现场加工记录。这里先查 C 的单位:在本文采用的 FANUC 0i-TF 极坐标插补规格里,C 在插补平面中代表虚拟直线坐标。公制下的 C45 是45毫米,不能继续按进入 G12.1 之前的旋转角度理解。
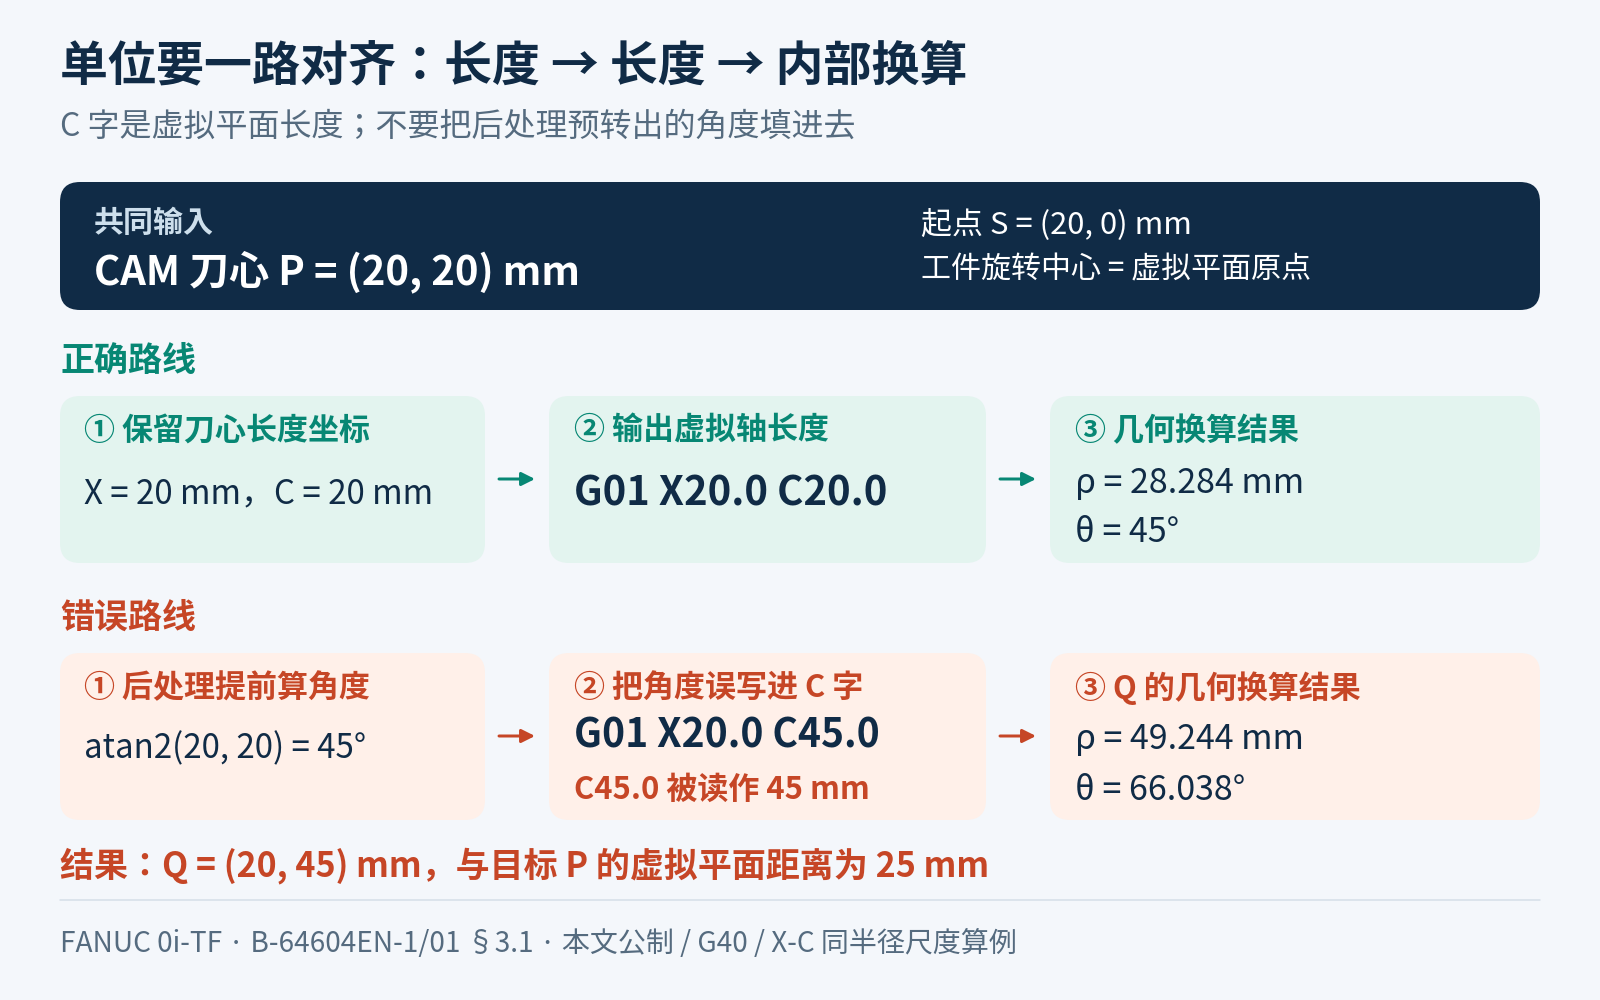
下面用一个不经过旋转中心的刀心路径算清这个错误:目标平面坐标是(20,20)毫米,正确输出为 X20、C20;如果后处理先算出45°,再把45填入 C,就会得到(20,45)毫米,虚拟平面中的终点差了25毫米。
先限定型号、坐标尺度和程序状态
依据是 FANUC Series 0i-TF 适用的车床系统操作手册 B-64604EN-1/01(2014年9月),第3.1节,本文选用 G 代码体系 B。本文明确采用已核对的半径长度平面:X20.0 对应平面 x=20 mm,C20.0 对应虚拟 c=20 mm,两轴都按实际长度计算;这不是对所有 0i-TF 机床配置的通用断言。该前提与本版手册的 X-C 极坐标插补示例尺度一致。不要把其他代际手册或机床厂后处理里的 X 直径输出直接搬进来,也不要把本例的 X20 自行改成 X40。尤其不能用旧 16/18-T 系列的 X 直径示例,替代本版 G12.1 插补平面的尺度核查。
计算还限定为:公制;X 为线性轴、C 为配置好的旋转轴;工件旋转中心为插补平面原点;没有附加坐标偏移或虚拟轴方向补偿;G40,刀具半径补偿向量已经取消;采用 G 代码体系 B 的 G21 公制、G90 绝对坐标和 G94 每分钟进给;刀具及所需刀补在进入 G12.1 前完成建立。这里分析的是已确定的刀心路径,不是需要控制器再偏置刀具半径的零件轮廓。
机床必须具备并已配置好对应功能。主轴切换为 C 轴、动力刀、夹紧、刀具及安全高度等动作由机床厂定义,本稿不给这些 M 代码。以下互为替代的片段不是完整加工程序,不能单独装载或首尾拼接上机。
错在把同一个 C 地址当成同一种量
原厂手册将 G12.1 内的路径放在笛卡尔平面中描述,控制器再将路径转换为线性轴与旋转轴的运动。进入时虚拟 C 坐标为0,插补的角度参考也以进入时的刀具位置建立。这个0不能当作“机床物理 C 轴必定已经回到绝对0°”的证据。
本文从虚拟点 S=(20,0)出发,到 P=(20,20)。X 不变,虚拟 C 增加20毫米,是一条平面直线。P 相对原点的几何方位恰好是45°,但45°是根据点的位置推导的角度,不是应该写进虚拟 C 地址的长度。
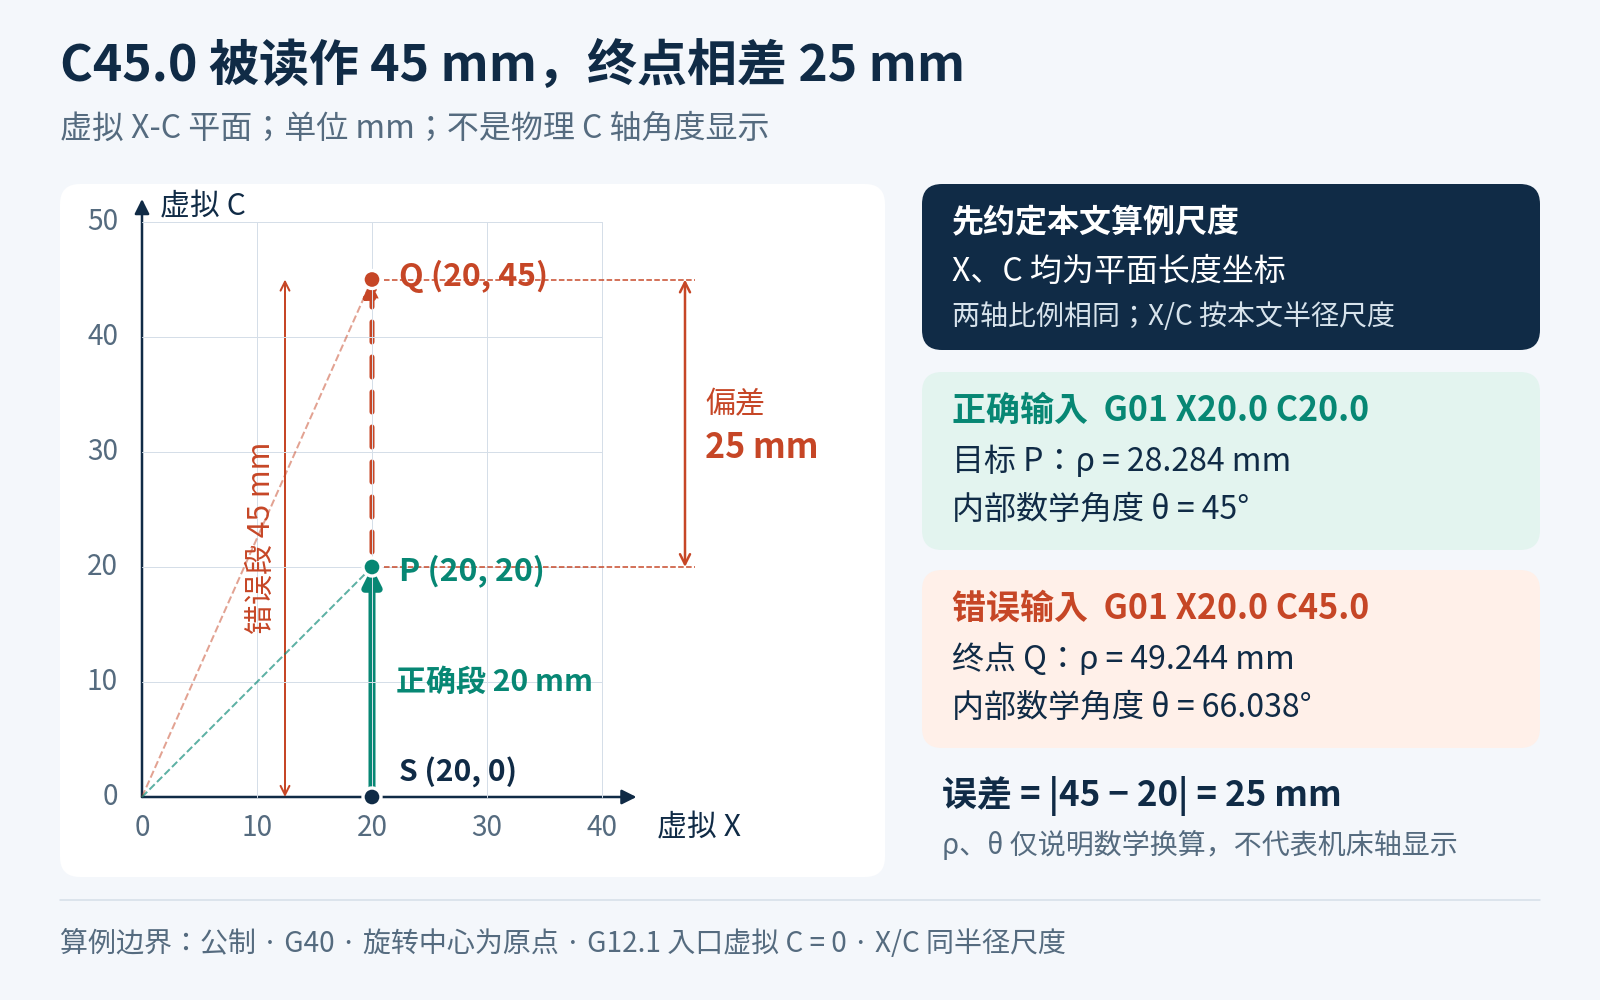
错误转换可以写成:先求 atan2(20,20)=45°,再输出 C45.。进入 G12.1 后,这个数被读成45毫米,终点变成 Q=(20,45)。偏差沿虚拟 C 方向为45−20=25毫米。它是两个刀心终点之间的几何差,不能直接说成某个零件尺寸必定超差25毫米;实际切到哪里还取决于完整刀路、刀径和材料。
修改前后,NC 只需比较这一处
两段都假定已安全到达对应入口位置,启用 G12.1 后该位置在本文虚拟平面中为 S=(20,0),并已完成前述单位、绝对坐标、进给和刀补状态设置。F120 仅作单位核对,不是切削参数建议。片段中的坐标和进给数值均保留小数点;正文所说的“C45”是 C45.0 的简写,不讨论省略小数点的输入解释。
错误片段:后处理把算出的45°填进虚拟 C。
G12.1 ;
G01 X20.0 C45.0 F120.0 ;
G13.1 ;
修正片段:保留 CAM 刀心点的平面长度,由控制器完成极坐标插补转换。
G12.1 ;
G01 X20.0 C20.0 F120.0 ;
G13.1 ;
这里没有建立 G41/G42,所以不需要新增一段刀补撤销运动。若实际程序使用了刀具半径补偿,必须按原厂要求先取消补偿向量,再切换 G12.1/G13.1;不能只把这三行替换到带刀补的原程序中。G13.1 只取消插补模式,不会把刀具送回 S,也不代表物理 C 轴回到0°。退出后,下一段 C 地址的含义还应按本机普通旋转轴方式重新检查。
用距离、方位和理想时间交叉核对
令平面坐标为 x、c,几何极径为 ρ,方位角为 θ。在本文第一象限算例中,ρ=√(x²+c²),θ=atan2(c,x)。这些是平面几何量,不是对机床物理 C 轴显示值、正负方向或刀具实际接触位置的承诺。
| 核对项 | 正确 X20 C20 | 错误 X20 C45 |
|---|---|---|
| 虚拟终点(毫米) | (20,20) | (20,45) |
| 从 S 出发的平面段长 | 20 mm | 45 mm |
| 几何极径 ρ | 28.284 mm | 49.244 mm |
| 几何方位角 θ | 45.000° | 66.038° |
| F120 下的理想匀速时间 | 10.0 s | 22.5 s |
时间按“段长÷120 mm/min×60”计算,只用于离线数量级核对。实际时间还会受加减速、轴速限制及控制器处理影响,不能拿秒表不等于10秒就判程序错误。两条直线的最近极径都为20毫米,未经过旋转中心;这也不等于已经证明夹具、刀具和机床各轴安全。
G12.1 接近旋转中心时可能需要很高的 C 轴速度,原厂另有自动进给覆盖和速度钳制规则。因此,修复单位之后仍须检查整条路径及轴速,不能把“控制器会转换坐标”当成任意进给都可用。
后处理验收,检查输出量而不只看字母
给这类修改保留三组最小回归。各组都从相应的虚拟 C=0 起点开始,只比较独立片段;不要把表格当连续路径运行。
| 目标刀心平面点(毫米) | 应输出的绝对终点 | 推导的几何方位 |
|---|---|---|
| (20,20) | X20.0 C20.0 | 45.000° |
| (20,10) | X20.0 C10.0 | 26.565° |
| (40,20) | X40.0 C20.0 | 26.565° |
后两组方位角相同,C 长度却分别为10和20。它们能直接检查后处理有没有把“角度相同”误认为“C 输出可以相同”,也能发现错误的角度预转换。验收记录应留下控制器完整型号、手册版本、X/C 输出尺度、单位、入口状态、目标刀心点、实际 NC 和离线计算结果。
实际修改时,应沿着“CAM 刀心点 → 后处理输出值及单位 → 控制器插补模式”逐段核查。若文件里已经输出了物理极径与旋转角,就不能只在前后加 G12.1/G13.1 期待自动正确。反过来,退出模式后的普通旋转轴定位也不能继续套用虚拟长度规则。
若本机手册对 X 的直径/半径规定与本文不同,先按本机版本重建一组明确的坐标对照,再改后处理。需要协助核查时,可提供脱敏的完整型号、对应手册页、同一目标点修改前后的 NC 和入口模态;单独一行 C45 不足以判断。
参考与相关阅读
本文为原厂文档核查和原创几何推导,没有做实机加工或真实控制器仿真验证。
• FANUC《Series 0i-MODEL F 车床系统操作手册》B-64604EN-1/01,2014年9月:FANUC 原厂编写、vmclathe.com 厂商网站托管的公开副本。适用机型见印刷第3页;G代码体系差别见第13–15页;G12.1/G13.1、单位与平面尺度见第16–18页;切换及补偿限制见第20页;近中心速度边界见第20–22页;原厂程序示例见第23页。对应 PDF 阅读器页号分别为17、27–29、30–32、34、34–36、37页。修订记录在 PDF 第431页。
• 同版手册的 Drivesul 托管副本:同为 B-64604EN-1/01,共432页;以上页码映射相同。
NC 程序修改后的最低安全检查清单:沿入口、刀补、转换和退出状态检查完整程序。
后处理修改前,需要准备哪些资料:整理脱敏的机床条件、目标点与前后 NC 对照。