
Technical Article
新代 G28.1 第一段碰到开关,为什么还不停?
按新代铣床手册解释G28.1两段行程与光电正缘窗口,用X20、Q30、R5计算X40和X50的不同终点,分清目标位置、位移和触发后距离。
程序经过光电开关,X 轴却继续走,不一定是开关坏了。新代 G28.1 把一次定位分成两段:第一段到指定位置,第二段再移动指定距离。只有第二段内的光电信号正缘,才触发这条指令的减速停止动作。如果正缘发生在第一段,就不能期待它按第二段的规则停下来。
本文依据新代《铣床程序手册》2026-01-23 导出版、2025-11-14 修订版第 2.21 节(印刷第 58—59 页)。示例限定为支持 G28.1 的新代铣床、G90 毫米坐标、单 X 轴正方向运动;设备是否提供此功能及对应索引输入,需以机床实际配置确认。
先把 X、Q、R 的基准分开
假设当前 X=0,坐标与补偿状态已确定,研究下面这一段的路径含义。它是教学片段,不包含进场、工件装夹或机床专用启动逻辑:
G90
G28.1 X20. Q30. R5. F1=100. F2=50.
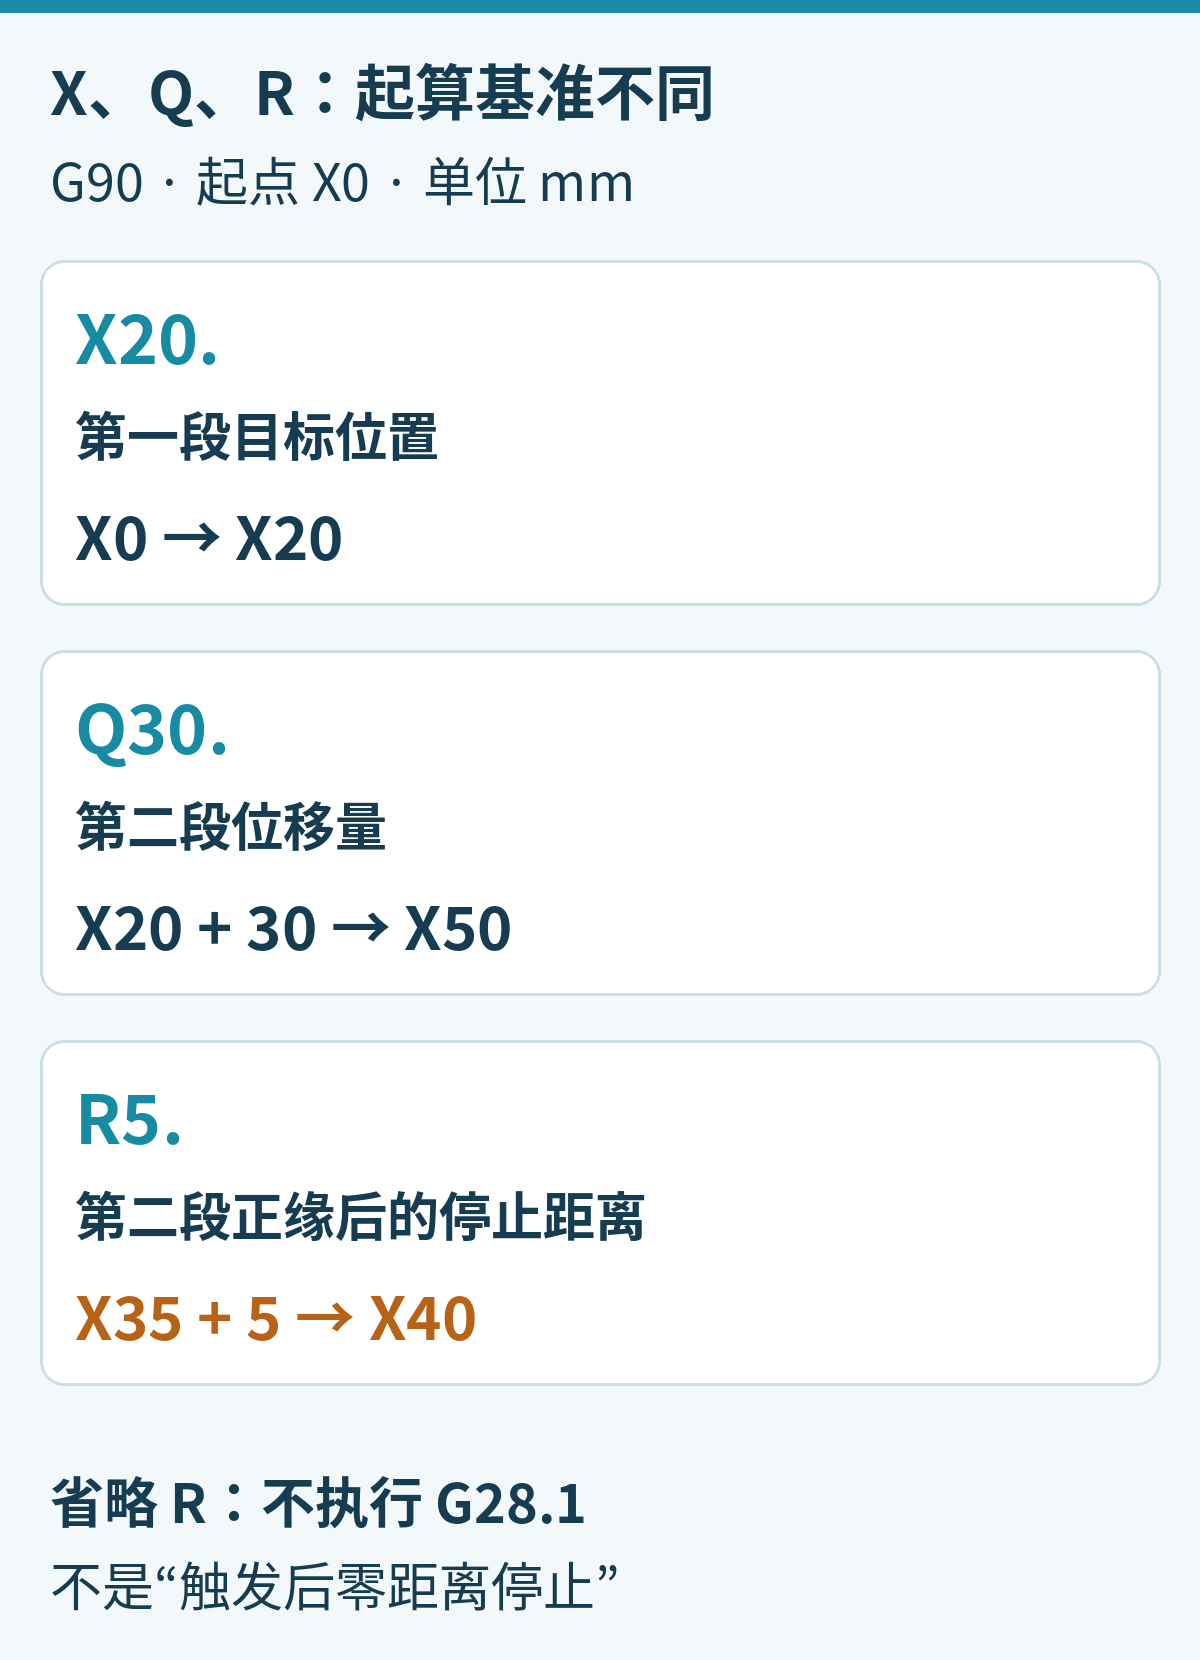
X20. 是第一段目标位置。在本例 G90 下,先从 X0 走到 X20,第一段速度由 F1=100. 指定。Q30. 不是“定位到 X30”,而是从第一段终点再位移 +30,所以第二段未触发时的终点是 X50;第二段速度由 F2=50. 指定。
R5. 也不是坐标 X5,更不是从 X20 算起的距离。它是第二段遇到正缘后,相对触发点的停止距离。如果正缘发生在 X35,手册规定的停止位置为 X35+5=X40。本文只计算指令规定的几何位置,不把它当作实际定位精度或实测制动距离。
开关在第一段触发,第二段会补停吗?
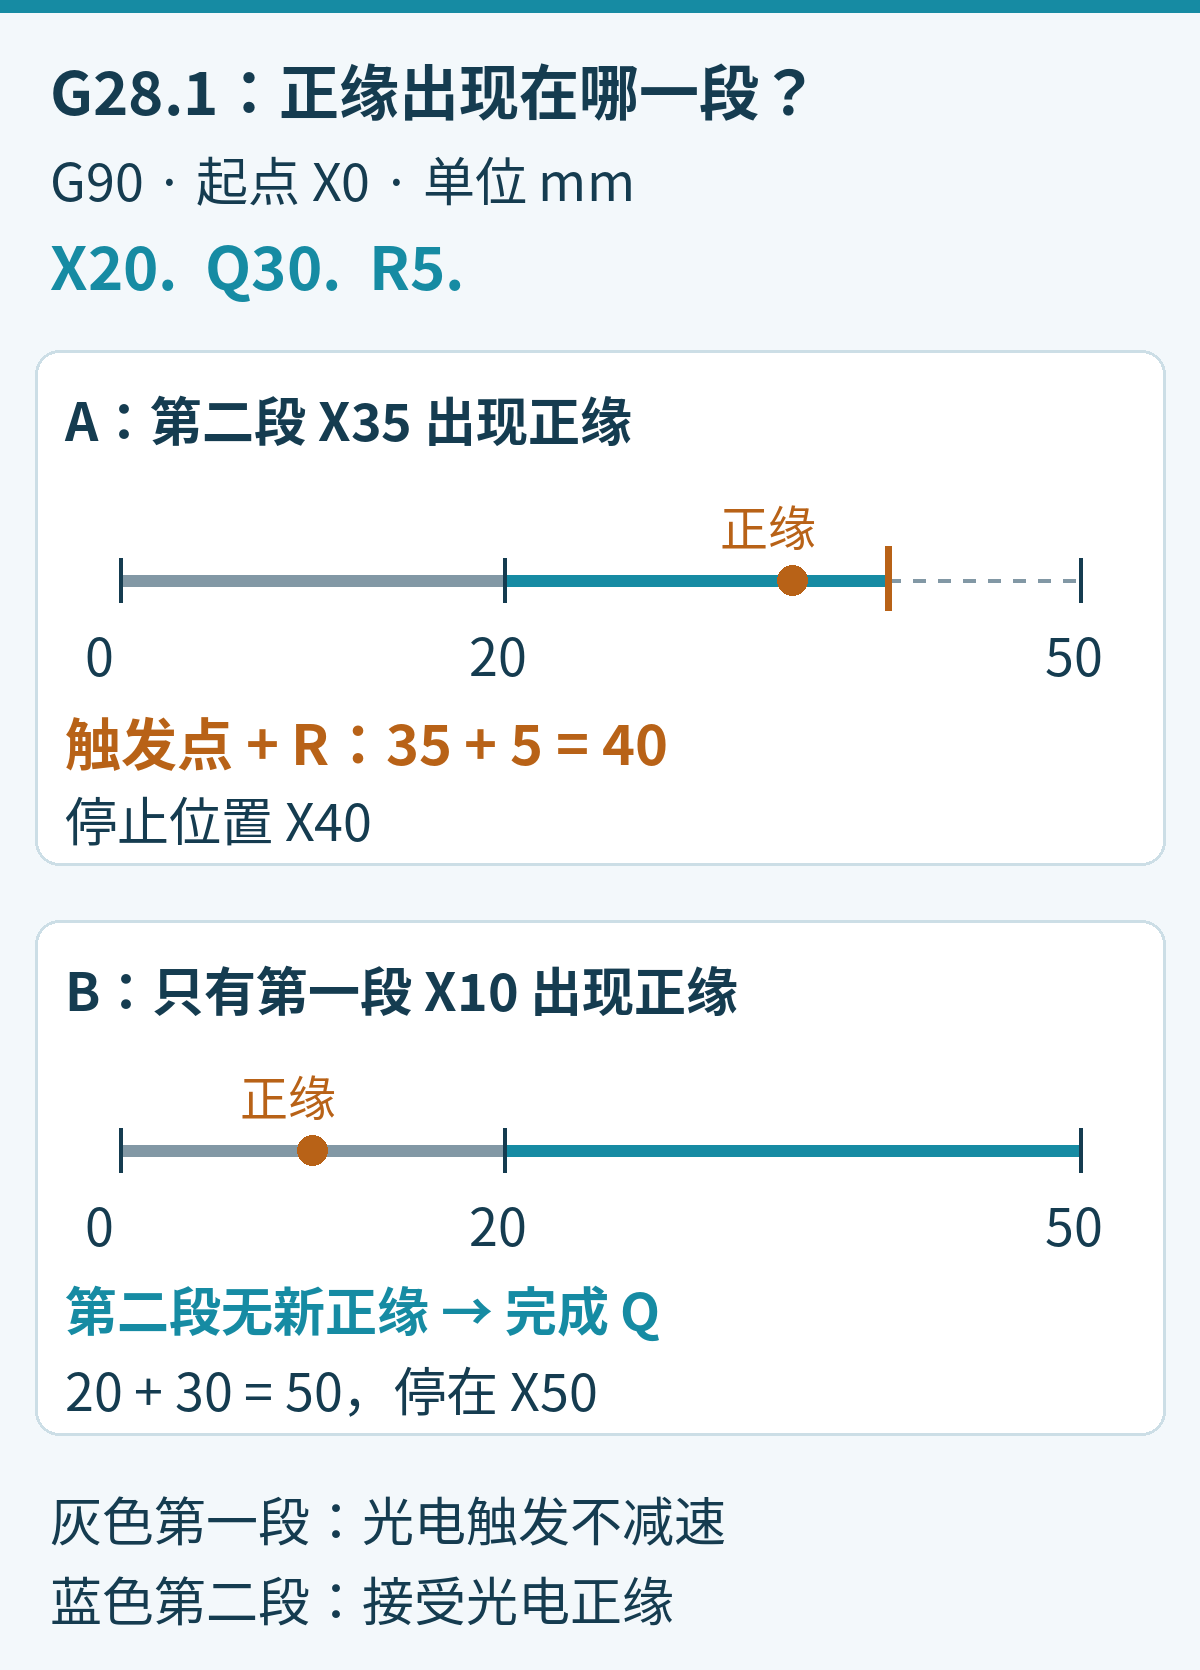
不能按“控制器已经见过一次信号,后面自然会停”来理解。手册明确:第一段不会因光电信号触发而减速;第二段内有正缘才进入相应的减速停止动作。
对同一段程序,比较两种信号过程:
第一段完成后,在第二段 X35 出现正缘:停止位置按 X35+R5 计算,为 X40。
只有第一段 X10 出现正缘,第二段内没有新的正缘:第二段按 Q30 完成,指令终点是 X50。
这里的条件是第二段内没有新的正缘,不只是“开关仍然亮着”。高电平持续存在不等于又出现一次由低到高的变化。也不要把刚好在两段交界处的信号归属自行推定为固定结果;诊断应记录实际运动段与输入变化的对应关系。
别把光电输入、回零和保护信号混成一件事
这条指令的名称是“高速定位”,不是 G28 回参考点。手册说明其光电开关接入对应轴的轴板索引信号位置,也可使用原马达索引信号。因而,PLC 画面中某个普通输入点变亮,并不能证明 G28.1 正在使用的索引输入也产生了正缘。这里是在区分诊断对象,并不是要求现场改接线。
同样,G28.1 的触发处理不是安全限位或急停逻辑。不能因为第一段对本功能的光电触发不减速,就推断机床其他保护无效;也不能把它当作可靠的碰撞保护方案。排查应从已确认的程序轨迹、控制器/机床说明和现有输入记录对应起来,而不是把工具或工件放到路径上试停。
后处理输出时,保留这三个差异
首先,不要把 Q 当作第二段绝对终点。本例若希望无触发时走到 X50,第一段终点 X20 后的 Q 应为 50−20=30,而不是 Q50。手册还规定,省略 Q 时第二段位移量等于第一段的增量位移;本例省略 Q,就不是原来的 +30 路径。
其次,不要把省略 R 与 R0 当成一回事。手册明确,未指定 R 时不执行 G28.1;本文不据此推导 R0 的实际减速行为,也不推荐用 R0 来试机。
最后,单段里写多轴并不表示多轴同时执行此定位:手册规定取轴 Index 较小者。本文只给 X 轴,是为了把信号窗口与距离基准讲清楚,不向多轴轨迹扩展。F1、F2 都未给定时,手册说明会按当时 F 状态移动;为避免速度来源不清,教学段将两者显式写出。
修改后处理时,先对比 X/Q/R 与 F1/F2 是否保留上述含义,再检查触发条件是否属于该机床配置。具体的修改边界可参阅 改 Mastercam 后处理,先看 NC 怎么变。这里需要修正的不是某个神奇参数,而是“第一段的位置、第二段的位移、第二段内的正缘”这三层关系。
资料依据:新代官方《铣床程序手册》第 2.21 节。