
Technical Article
Mastercam 2027 槽铣刀:刃部没碰壁,粗柄为什么会碰?
Mastercam 2027槽铣刀刃部离壁还有1毫米,粗柄为什么会碰?核对柄径大于刃径、肩径仍受限的官方边界,用12/10/16毫米分段包络和两种Z高度,算清3毫米轴向重叠与1毫米横向侵入。
一把刃径12毫米、柄径16毫米的槽铣刀,刀轴离旁边竖壁7毫米。按刃径算还有1毫米空隙,为什么下探后粗柄仍可能碰壁?先把刀具沿轴向拆开:刃部、肩部、柄部在不同高度占据不同半径。能否通过,要同时看横向距离和轴向重叠。
适用范围:本文讨论Mastercam 2027的槽铣刀(Slot mill)与燕尾铣刀(Dove mill)刀具定义边界,示例选用简化槽铣刀包络。尺寸、位置均为自建几何示例,用于复算,不是推荐刀具规格、切削参数或实机验证记录。
一、先分清:柄径放宽,肩径仍有上限
Mastercam在2026年8月4日的官方说明中指出,2027版的Slot mill与Dove mill允许柄径(shank diameter)大于切削直径(cutting diameter);肩径(shoulder diameter)仍以切削直径为上限。
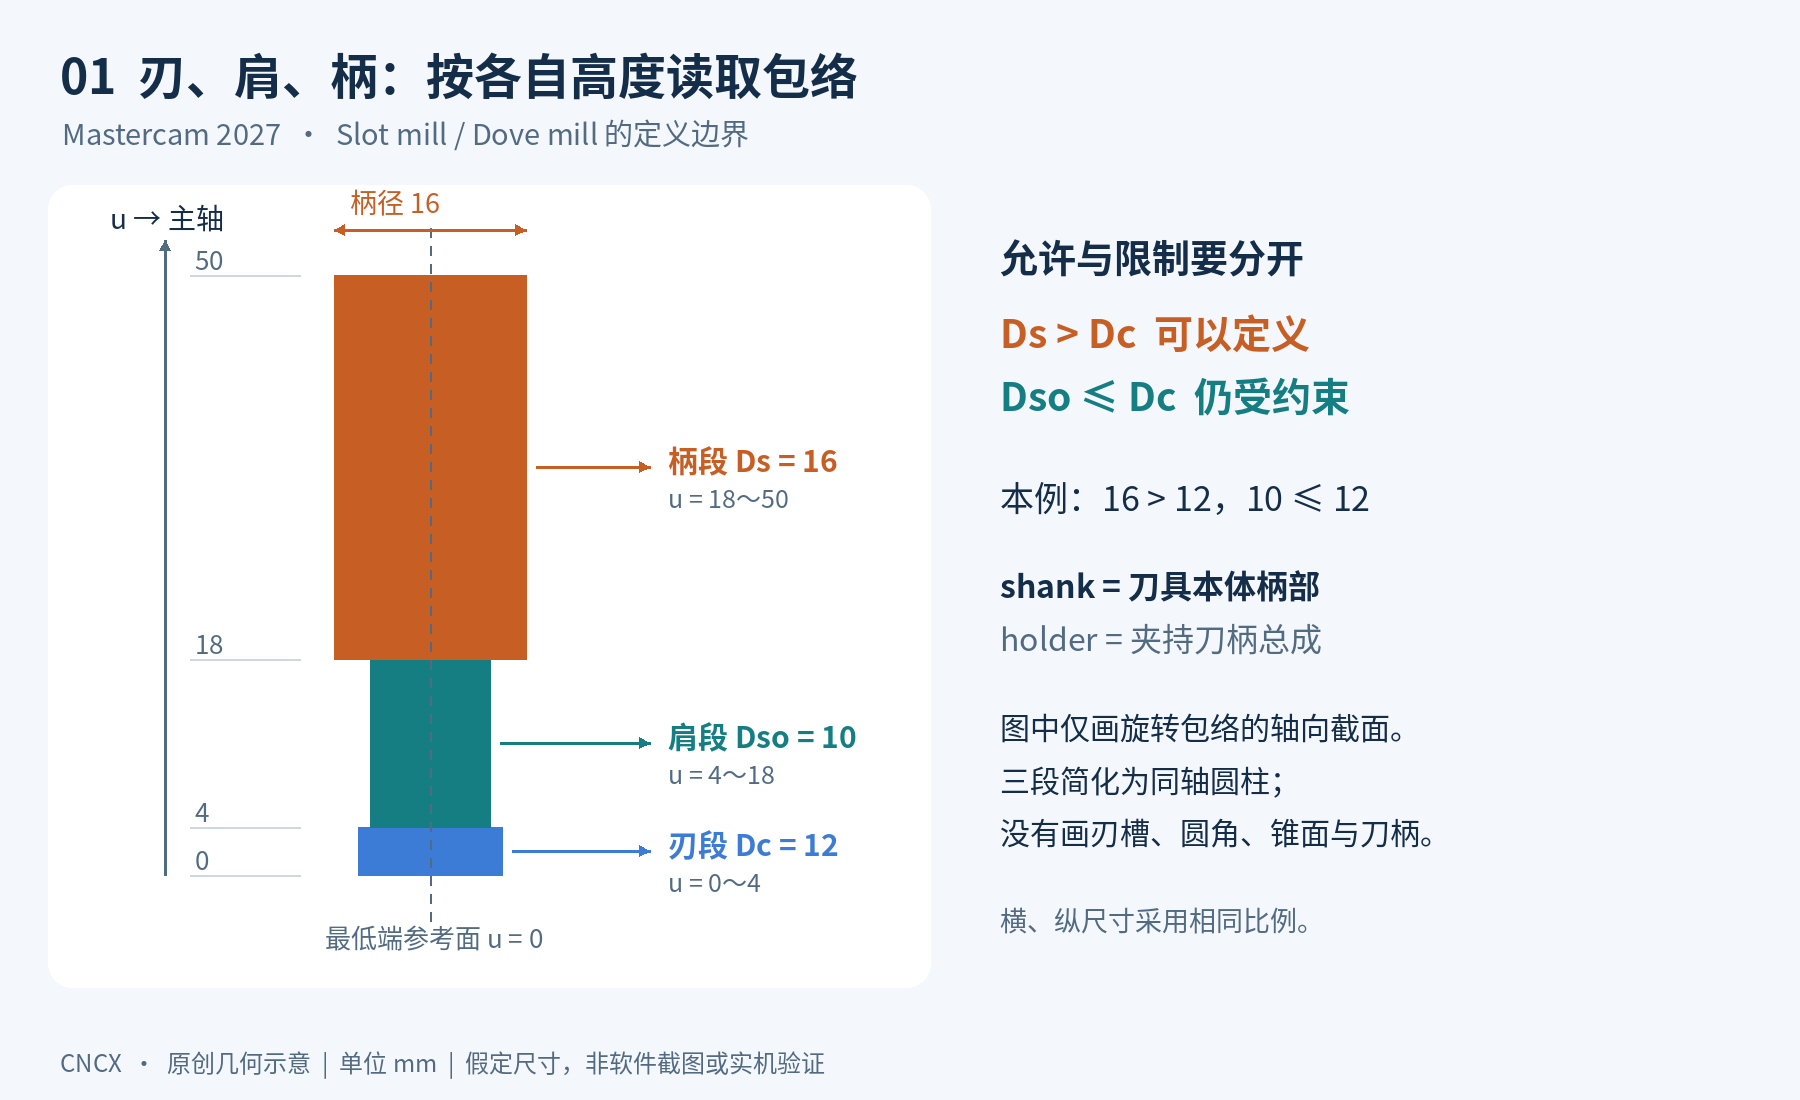
本文用Dc表示切削直径、Dso表示肩径、Ds表示柄径。对应关系是:允许Ds>Dc,同时Dso≤Dc。这里的柄指刀具本体的shank,不是夹持它的刀柄总成holder。不能把“柄径可放大”理解成“肩径也可任意放大”,更不能据此认定所有刀型、2025或2026版本都支持相同定义。
本例取Dc=12、Dso=10、Ds=16毫米,直径关系符合上述边界。若实际刀具有大于切削直径的肩部,不应把肩部尺寸压小来让输入通过;应先核对当前刀型定义能否如实表达,必要时再按所用版本的帮助和支持途径处理。本文不提供未经核验的按钮路径。
二、同一把刀,要按高度读包络
设刀轴与工件坐标+Z同向,用u表示从刀具最低端参考面朝主轴方向的轴向距离。我们把刀具旋转包络简化为三段同轴圆柱:
- 刃段:u=0~4毫米,直径12毫米,半径6毫米。
- 肩段:u=4~18毫米,直径10毫米,半径5毫米。
- 柄段:u=18~50毫米,直径16毫米,半径8毫米。
三段用于解释几何,不是对某款商品刀具轮廓的复刻;真实刀具的圆角、锥面、刃形和过渡段仍需依据实物或厂家数据核对。图1把三段直径与各自高度画在一起,不能把最大直径16毫米一路延伸到刃尖,也不能只留下直径12毫米去代表整把刀。
三、横向余隙算对了,还要看它是否处在墙体高度
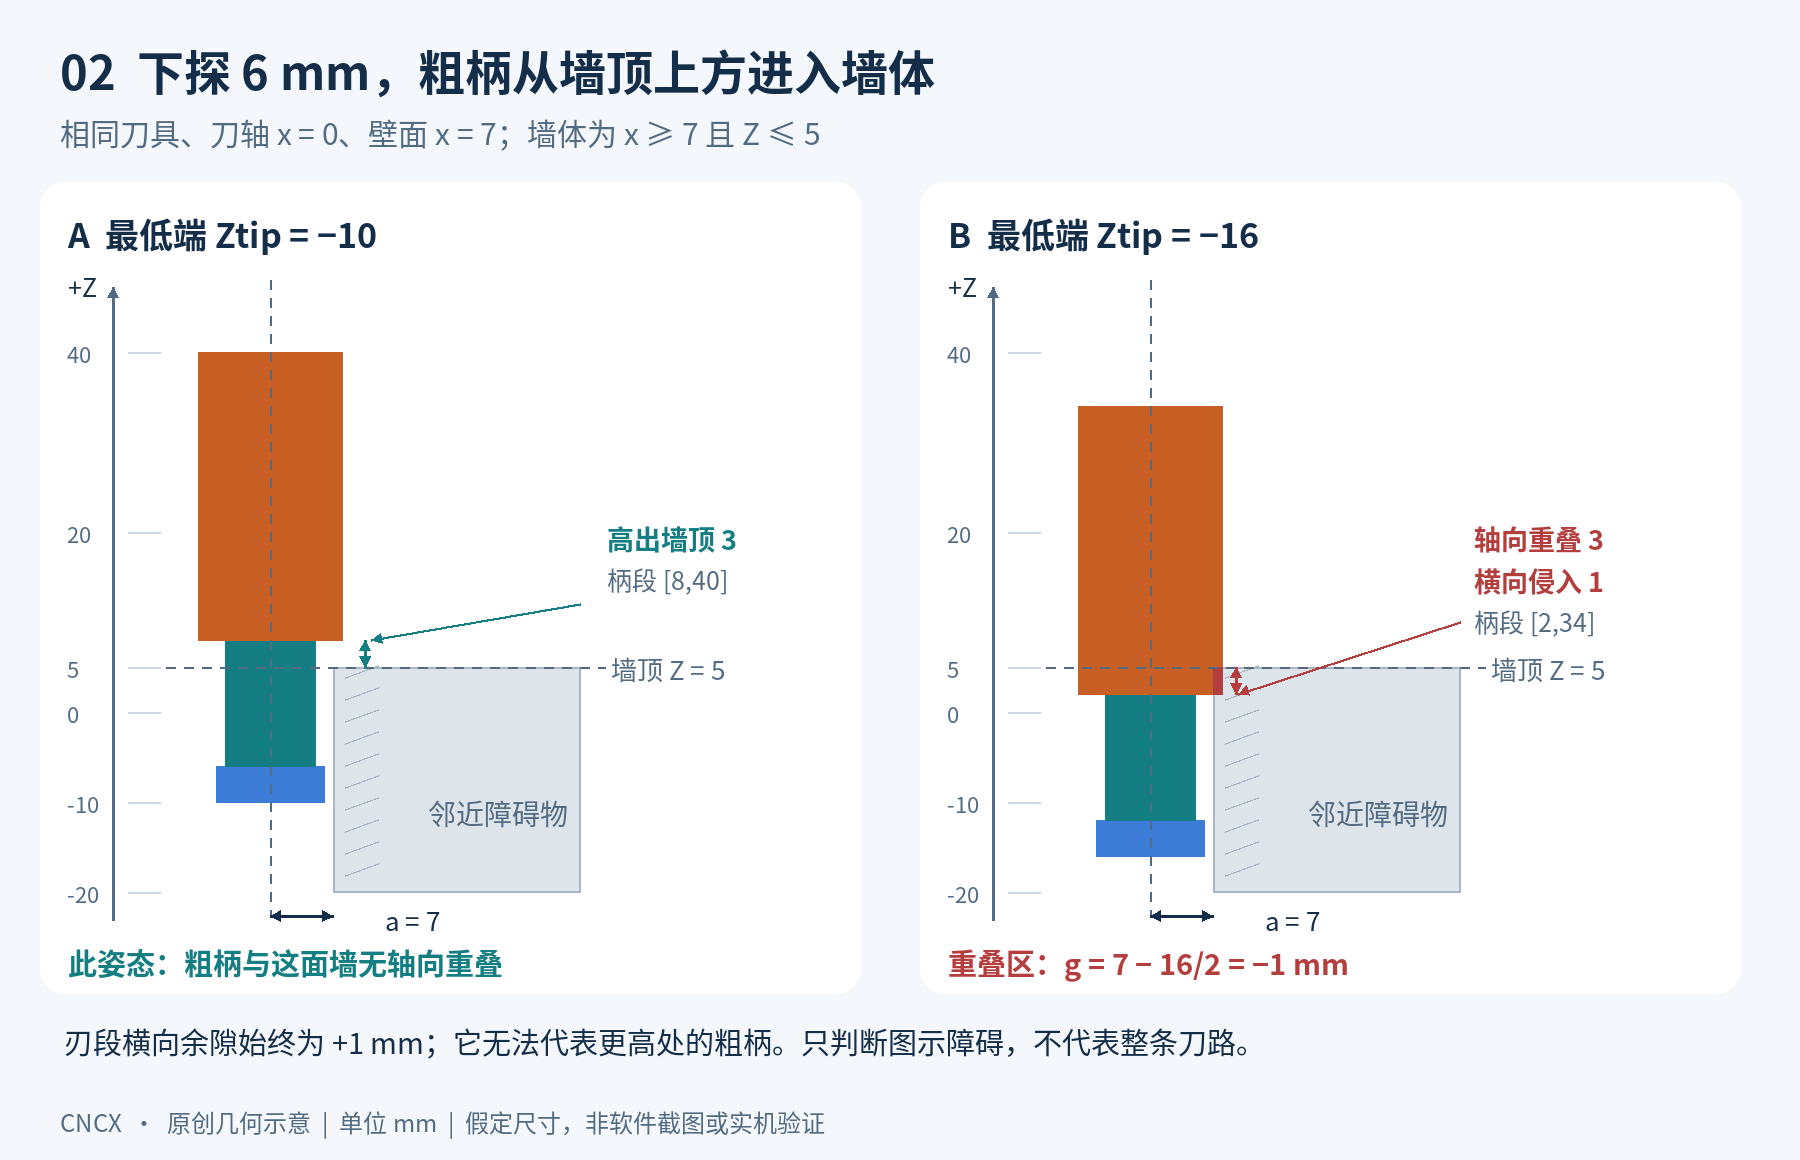
为便于复算,令刀轴位于x=0,旁侧障碍物的竖直壁面位于x=7毫米,墙体占据x≥7、Z≤5的区域;在垂直于示意图平面的y方向足够宽。这里把墙当作不准备切削的邻近障碍,刃部也不接触它。
对于与墙体在轴向上重叠的圆柱段,横向有符号余隙为g=7−D/2。g>0表示此简化截面留有间隙;g=0是几何接触;g<0是包络侵入。
- 刃段:7−12/2=+1毫米。
- 肩段:7−10/2=+2毫米。
- 柄段:7−16/2=−1毫米。
这三个数不能脱离高度使用。若粗柄仍在墙顶上方,−1只是投影上的潜在干涉,尚不能判定这段实体相碰。图2保持相同刀具、相同刀轴横向位置,仅改变刀具最低端的Z位置。
位置A:最低端Ztip=−10毫米。柄段的工件坐标高度为Ztip+[18,50]=[8,40]毫米;墙顶Z=5,柄段最低处高于墙顶3毫米。柄段与墙体没有轴向重叠,本简化模型中粗柄不会碰这面墙。
位置B:最低端降到Ztip=−16毫米。柄段高度变为[2,34]毫米,与Z≤5的墙体在Z=2~5之间重叠3毫米。该重叠区内,柄半径8大于刀轴到墙距离7,横向侵入1毫米。刃段仍有1毫米横向间隙,也不能消除粗柄的相交。
四、把这个算例用到编程检查
1. 对照刀具定义与实物。分别核对刃径、肩径、柄径及其轴向长度,尤其是从最低端到粗柄开始位置的距离。用刃径替代粗柄,会在本例把柄段判断从−1误写成+1毫米。
2. 对照装夹后的全套几何。本文未画夹持刀柄;实际检查还应纳入刀柄总成、伸出长度、毛坯、压板及夹具。若壁顶或装夹高度变了,要重做相交检查。
3. 检查完整运动。下探、退刀、连接和转向都可能改变相对位置。位置A的结论只覆盖这个姿态与这面墙,不代表整条刀路通过,也不代表改变Z即可作为现场避碰方案。
4. 在实际版本和实际设置中验证。确认参与检查的几何对象与检查范围;刀具模型更接近实物,有助于得到有意义的检查结果,但这篇几何推导不证明Mastercam必然报警、自动改刀路或自动抬刀。重新计算与仿真后,仍按现场规范核验最终程序和装夹条件。
如果问题出在进刀段的空间,参看《Mastercam 2026 锥形螺旋进刀:勾选以后,先查哪三处?》;要整理程序上线前的复核项,可继续看《NC 程序修改后的最低安全检查清单》。两篇用于补充检查思路,不改变本文2027刀具定义的适用范围。
结论:Mastercam 2027允许这两类刀具把粗柄如实建出来,但是否碰壁仍取决于同一时刻、同一高度的实体包络。把肩径上限、粗柄开始高度与墙顶位置一起核对,比只看刃径更有用。
官方出处
Mastercam,Tool Definition Enhancements in Mastercam 2027,2026-08-04。重点核对Expanded Slot Mill and Dove Mill Definitions一节。上文版本功能边界来自该说明;三段包络、尺寸与余隙计算为本文独立构造的几何说明。