
Technical Article
Mastercam 2026 参考点填 Z50,为什么还向 X 方向偏了?
用倾斜30°刀具平面的坐标算例,解释 Mastercam 2026 进退刀参考点中 Absolute (World) 与 Absolute (Tool plane) 的区别,以及固定世界目标该如何换算。
Mastercam 2026 的进退刀参考点里填了 X0、Y0、Z50,换到倾斜刀具平面的操作后,参考点却向世界 X 方向偏了。先看 Type 后面的坐标基准:同一组数字,在 World 和 Tool plane 下可以对应两个不同的位置。
本文讨论铣削刀路参数中 Linking Parameters(连接参数)下的 Home / Ref. Points 页面,具体是 Reference Points 里的 Approach(进刀参考点)与 Retract(退刀参考点)。下面单独的 Home Position 是另一组设置,不能把它与这两个参考点混称为“回零点”。
先读完整的 Type 名称
Mastercam 2026 新功能说明第8—9页列出四项:Absolute (World)、Incremental (World)、Absolute (Tool plane)、Incremental (Tool plane)。World 表示世界坐标;Tool plane 表示操作的刀具平面坐标,不等同于五轴联动中每一瞬间的刀轴方向。Absolute 与 Incremental 则分别区分绝对与增量含义。
下面只比较两种 Absolute,避免把增量的起算位置混进来。选择 Absolute (Tool plane) 后,输入的数据按刀具平面解释,位置会跟随刀具平面的变化;选择 Absolute (World),输入的就是世界坐标中的位置。
同样的 Z50,算出两个位置
设世界坐标与刀具平面共用原点,长度单位为毫米。刀具平面的 +Z 朝世界 +X 倾斜30°,+Y 保持不变;对应的刀具平面 +X 朝世界 -Z 倾斜30°。这是一组明确的右手坐标系,不指定任何机床 B 轴正负方向。
输入 X0、Y0、Z50:
Absolute (World):参考点世界坐标为 (0, 0, 50)。
Absolute (Tool plane):沿刀具平面的 +Z 取50毫米,世界 X 为 50×sin30°=25,世界 Z 为 50×cos30°≈43.301270,世界 Y 仍为0。
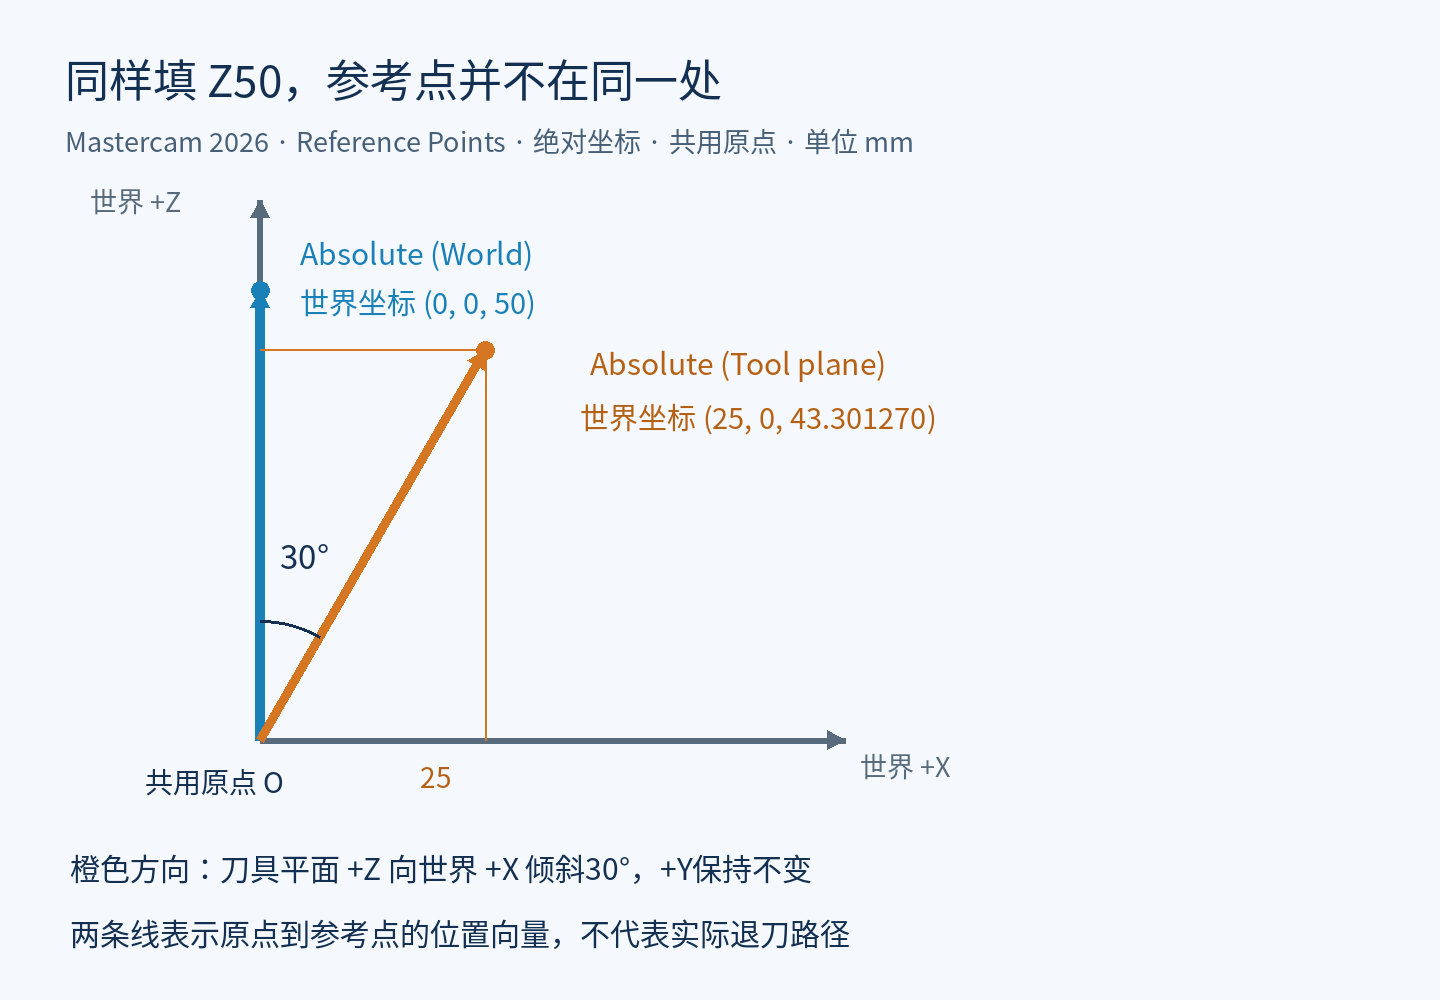
图1 同样的输入得到两个参考点。线段表示位置向量,并未描述后处理输出的退刀运动顺序。
两个点到共用原点的距离都是50毫米,但第二个点的世界 Z 只有约43.301毫米。把“沿倾斜方向的50毫米”当成“世界 Z 高度50毫米”,会少出约6.699毫米的世界 Z 高度。这个差值是几何计算结果,不是实机测量,也不是可直接套用的安全间隙。
如果目标要固定在世界 Z50
假设需要的参考点始终是世界坐标 (0, 0, 50),最直接的是使用 Absolute (World) 并保留这组数值。若操作要求使用 Absolute (Tool plane),就必须把同一个目标换算到刀具平面:
X_tool = -25;Y_tool = 0;Z_tool = 43.301270。
把它代回世界坐标:X=-25×cos30°+43.301270×sin30°≈0,Z=25×sin30°+43.301270×cos30°≈50。这里多写几位小数是为了看清换算,不表示软件或机床必须采用六位小数。
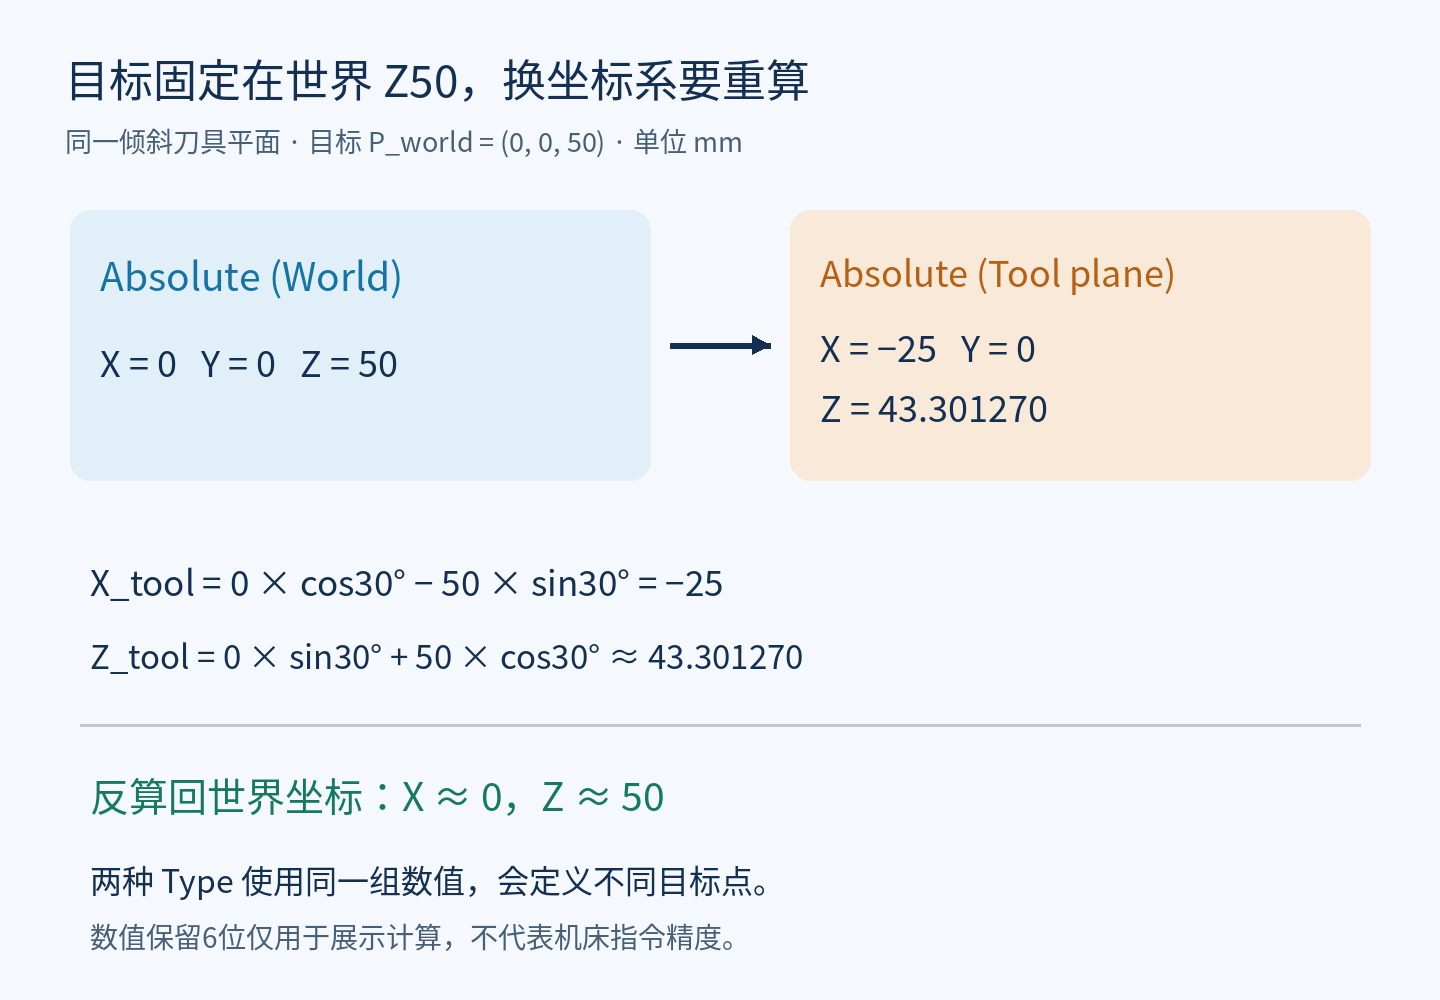
图2 同一个固定目标,在两套坐标系里需要不同的输入值。在两种 Type 下使用同一组数值,会定义不同目标点。
操作里该怎么核对
先进入有问题的操作,核对当前刀具平面及其原点。再打开 Home / Ref. Points,确认启用的是 Approach 还是 Retract,逐项读取 Type 和 X、Y、Z。参考点应跟随零件加工面,还是固定在世界位置,要在这里说清。
修改后重新生成该操作并回放进退刀段,检查实际经过的点与连接顺序,再看机床仿真及输出 NC 的对应段。World 是 Mastercam 的世界坐标含义,不能直接认作机床坐标;选择这个 Type 也不等于要求后处理输出 G53 或 G28;这里的 Absolute / Incremental 也不能直接等同于 NC 中的 G90 / G91。
本例原点重合。若刀具平面原点另有偏移,需要先加入原点平移;若选择 Incremental,还需要按该选项的起算位置解释增量,不能继续套用本例的绝对点值。倾斜参考点算对,也不保证刀柄、夹具和转台之间的连接路径已经避让。
想继续核对实际输出,可接着看换刀段中的退刀、回零与刀补顺序;多区域操作的平面显示区别见Mastercam 多区域刀路的平面标记。
规则来源:Mastercam《2026 新功能说明》第8—9页,Home / Ref. Points 改版及四种 Type 定义。本文坐标算例和两张技术示意图为独立推导。