
Technical Article
三菱 M80 的 G68:G91 R30. 为什么转成了60°?
针对三菱M80加工中心二维G68,说明G91下R角度累加但XY中心仍按绝对坐标解释,用30度与60度终点计算区分错误,并说明首段双轴定位和G90恢复。
程序先把轮廓转到 30°,后面又写一行 G91 G68,R 仍是 30.。如果预期“继续保持30°”,实际却会转到60°。问题不在 R 的小数点,而在这次 R 按增量解释。更容易误判的是:同一行的 X、Y 旋转中心,并不跟着 G91 一起变成增量。
这里讨论三菱 M80 加工中心系统的二维 G68,依据 M800/M80/E80/C80 加工中心编程手册 T 版第20.10节。机床须具备程序坐标旋转功能。例子使用毫米、G17 平面,局部坐标偏移为零,不叠加缩放、镜像、刀具半径补偿或三维坐标变换;不适用于车床 G68.1,也不把二维 G68 当成倾斜加工平面。
同一行代码,要分开读中心和角度
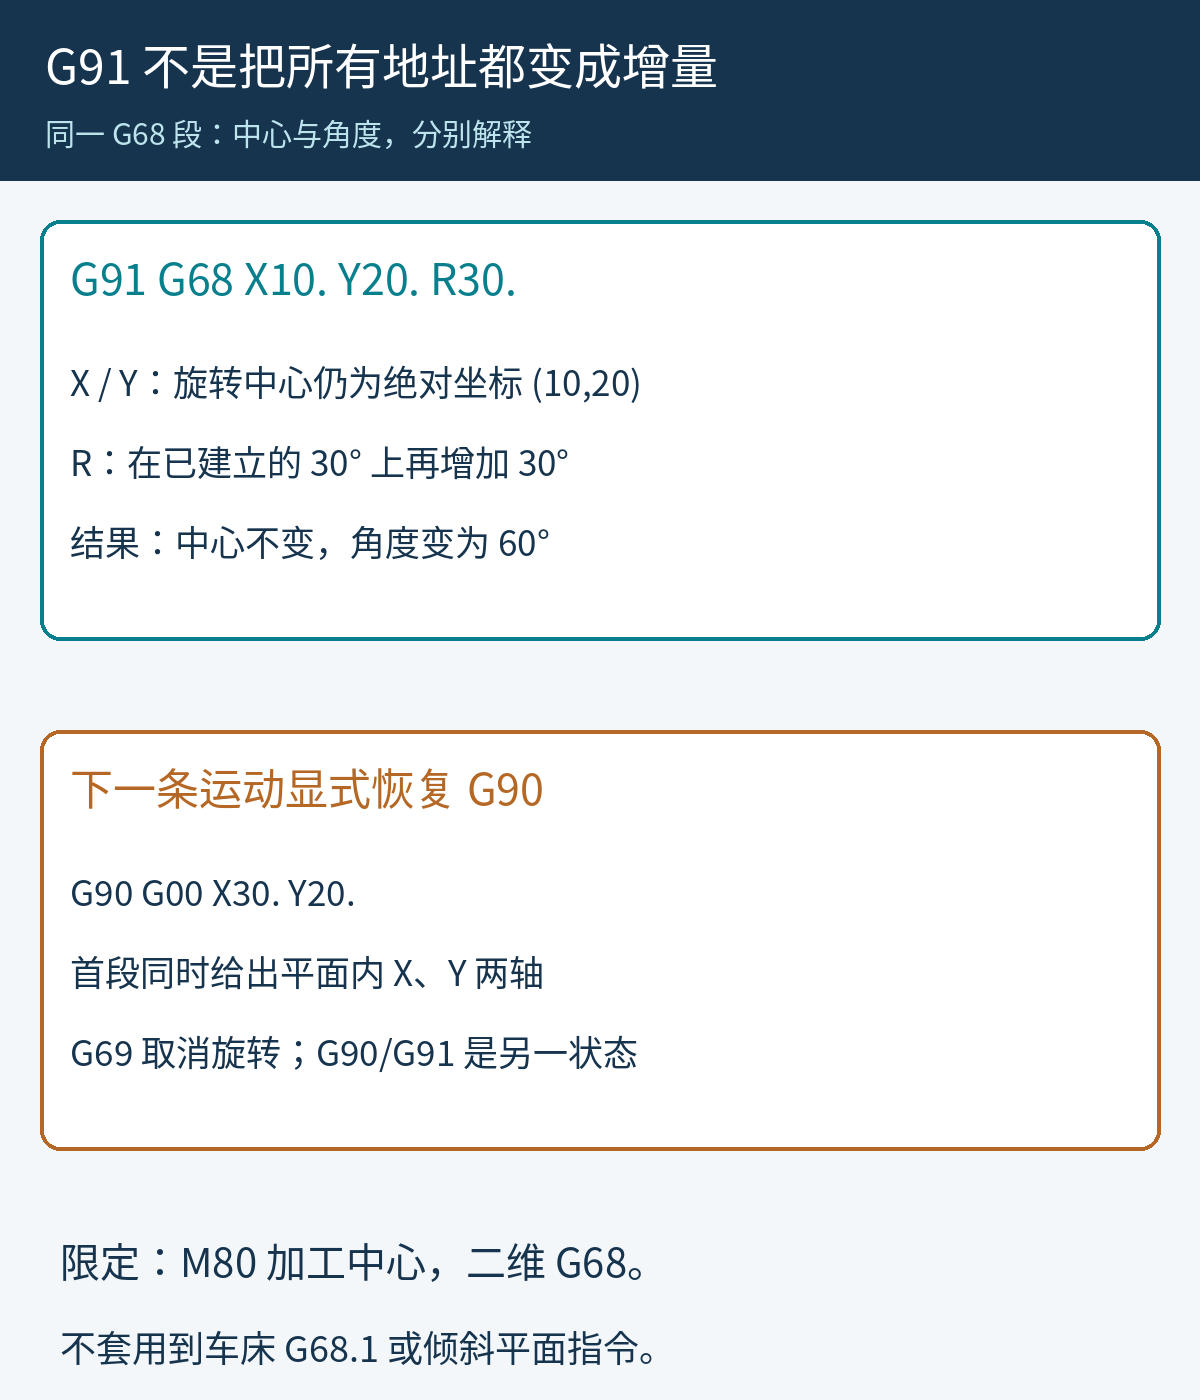
在这套二维旋转规则里,X、Y 指定旋转前局部坐标系中的绝对中心位置;即使处于 G91,它们也不是“从当前位置再加多少”。R 才随 G90/G91 改变解释:G90 直接给角度,G91 在已有角度上增加本次角度。XY 平面从正 Z 方向看,正角为逆时针。
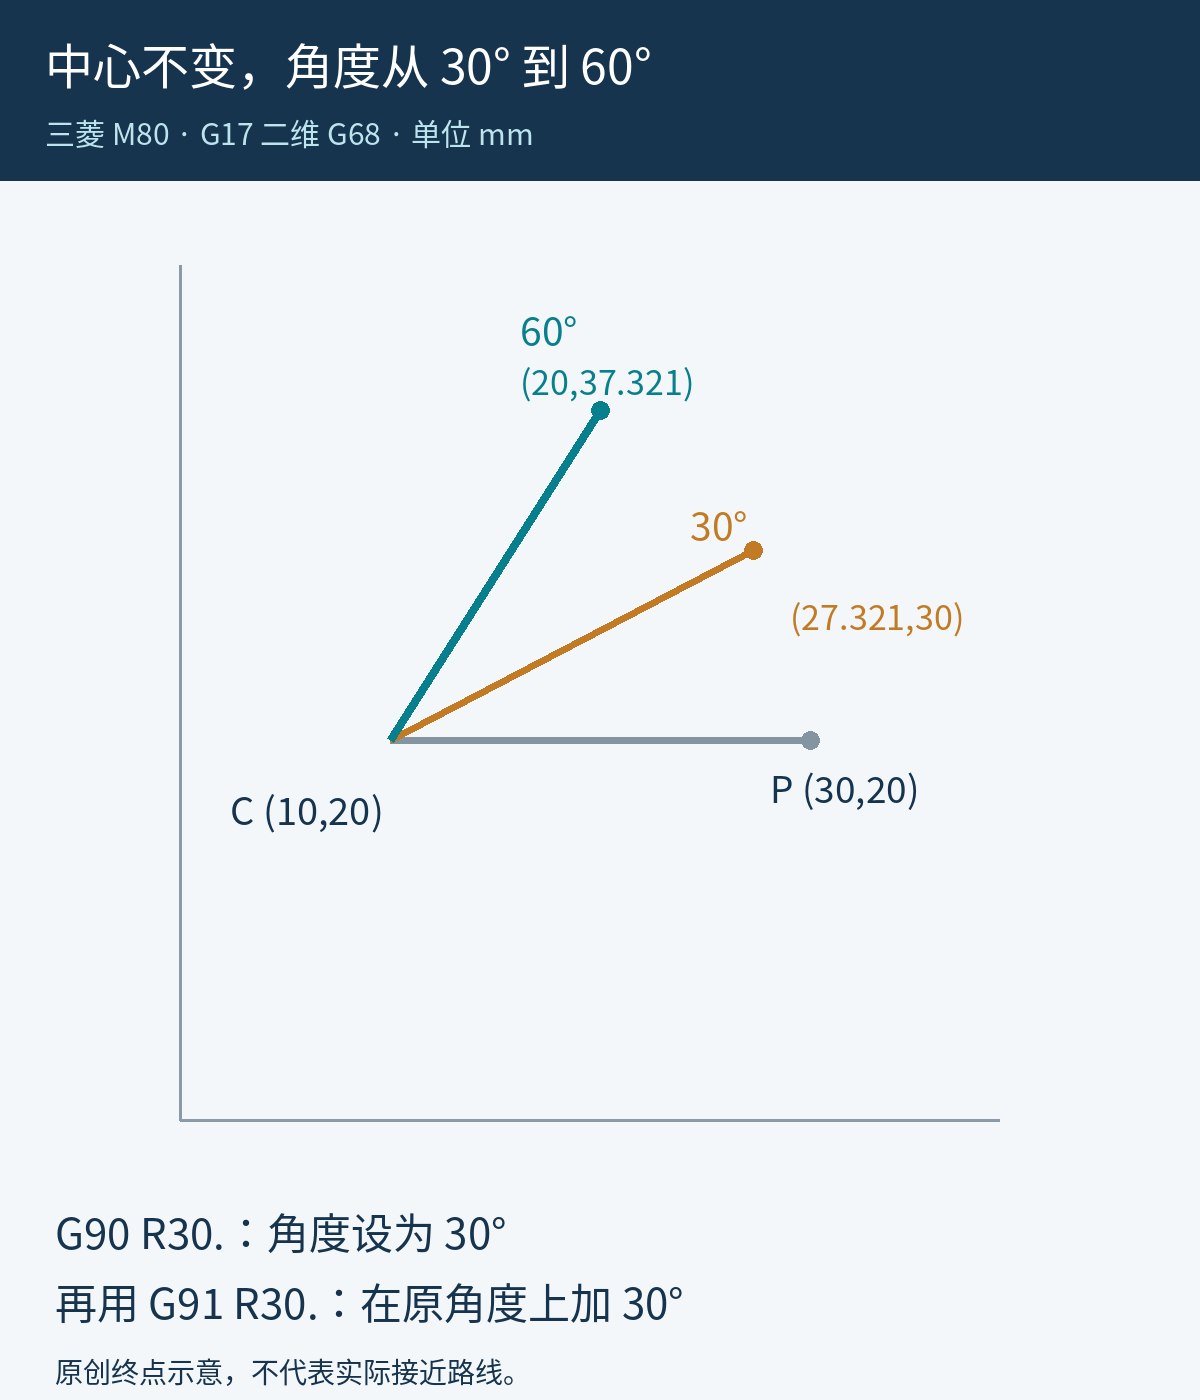
据手册的G90/G91角度规则推得:在已经建立 30° 旋转且中心为 (10,20) 的状态下,G91 G68 X10. Y20. R30. 表示中心仍为 (10,20),角度再增加30°,得到60°。不能把中心算成“当前刀位加(10,20)”,也不能只看到R30.就认定最终方向为30°。
用一个点算出30°和60°到底差在哪里
取旋转中心 C=(10,20),未旋转轮廓上的编程点 P=(30,20)。从中心到P的向量为(20,0),长度20 mm。绕C转角θ后,终点在旋转前坐标系中的位置为:
X=10+20cosθ;Y=20+20sinθ。
θ=30°时,终点约为(27.320508,30);θ=60°时,终点约为(20,37.320508)。两点相距约10.352762 mm。这个差距来自坐标旋转的几何计算,不是实机测量结果。查错时应对照旋转前的统一坐标系,不要直接拿不同坐标显示口径的数字相减。
把角度状态写清楚,不靠上一段碰巧是G90
下面是状态与平面定位片段,不含切削、换刀或Z向接近。进入片段前,刀具必须已经处于机床确认可进行整个XY定位的无干涉高度,G54及局部坐标状态已核对;不能把图中两条半径当成实际接近路径,G00的路径方式还受机床参数 #1086 影响。功能只在自动运行模式有效,验证需使用仿真或机床制造商认可的安全试运行方式。
G17 G90 G54
G69
G68 X10. Y20. R30.
G91 G68 X10. Y20. R30.
G90 G00 X30. Y20.
G69
G90
第一条G68用明确的绝对30°建立初始角度,避免依赖旧角度。第二条是在旋转模式内更新中心和角度,增量R30.把角度变为60°。紧接着恢复G90,再同时指定X、Y,因而这次定位对应上面计算的60°终点。
若要求最终角度就是30°,第二条应改为 G90 G68 X10. Y20. R30.;若要求最终角度60°但不希望依赖之前角度,可直接写 G90 G68 X10. Y20. R60.。这两种绝对写法表达的是最终状态,适合对照后处理输出逐段检查。
别把取消旋转和退出增量模式当成一件事
G69负责取消旋转,不替你表达下一次运动采用绝对还是增量坐标。手册要求G68和G69之后的首个移动都使用绝对指令;再次启用旋转时,也应在G90下明确给R,不依赖G69替你清除旧角度。如果前面为了累加角度切到G91,后面遗漏G90,运动坐标也会受增量模式影响。示例把G90放在定位段上,并在结束处显式写出,目的是让片段边界可审查,不依赖调用者记住隐藏状态。
首个运动段还应同时给出旋转平面内的两轴绝对位置。三菱手册对只给一个轴的首段列出了参数 #19003 的不同处理方式;本文不通过改参数消除差异,而用明确的双轴定位避免把“省一个轴”引入同一次排查。若接下来是圆弧,也先以定位或直线段明确到达圆弧起点,不直接把G02/G03接在G68后。
后处理验收,比较的是状态,不只是相同的R字样
检查两个旋转工序连续输出时,应同时记录:进入G68前的G90/G91、当前角度、旋转中心、第一条运动段是否恢复G90并给出XY。用同一个C和P分别计算期望终点,才能发现“R没变但实际角度已变”的问题。不要用删除重复R的优化,把本来有意累加的第二次角度更新抹掉。
如果偏差同时伴随工件零点切换,可对照三菱M80局部坐标G52与工件坐标的关系先分清偏移来源;需要改输出逻辑时,按后处理最小修改与回归验证方法保留原版本,并用连续两次旋转的样例验证,不只查看第一段。
核对依据
三菱电机官方加工中心编程手册,IB-1501278-T,第20.10节,印刷页1033–1034、1036、1039及1041。文中坐标、两张示意图和程序片段为按规则原创推导;T是手册修订标识,不是声称所有M80机床采用同一软件版本。实际功能配置以对应机床资料为准。