
Technical Article
Fagor 8055 单写 G93,R20 Q0 为什么跟着起点变位置?
Fagor 8055 单独执行 G93 会把当前位置设为极坐标原点。用三个坐标算例说明 R20 Q0 的终点变化,比较 G93 I35 J30 的明确设定,并解释选平面、G90/G91 与 PORGMOVE 的影响。
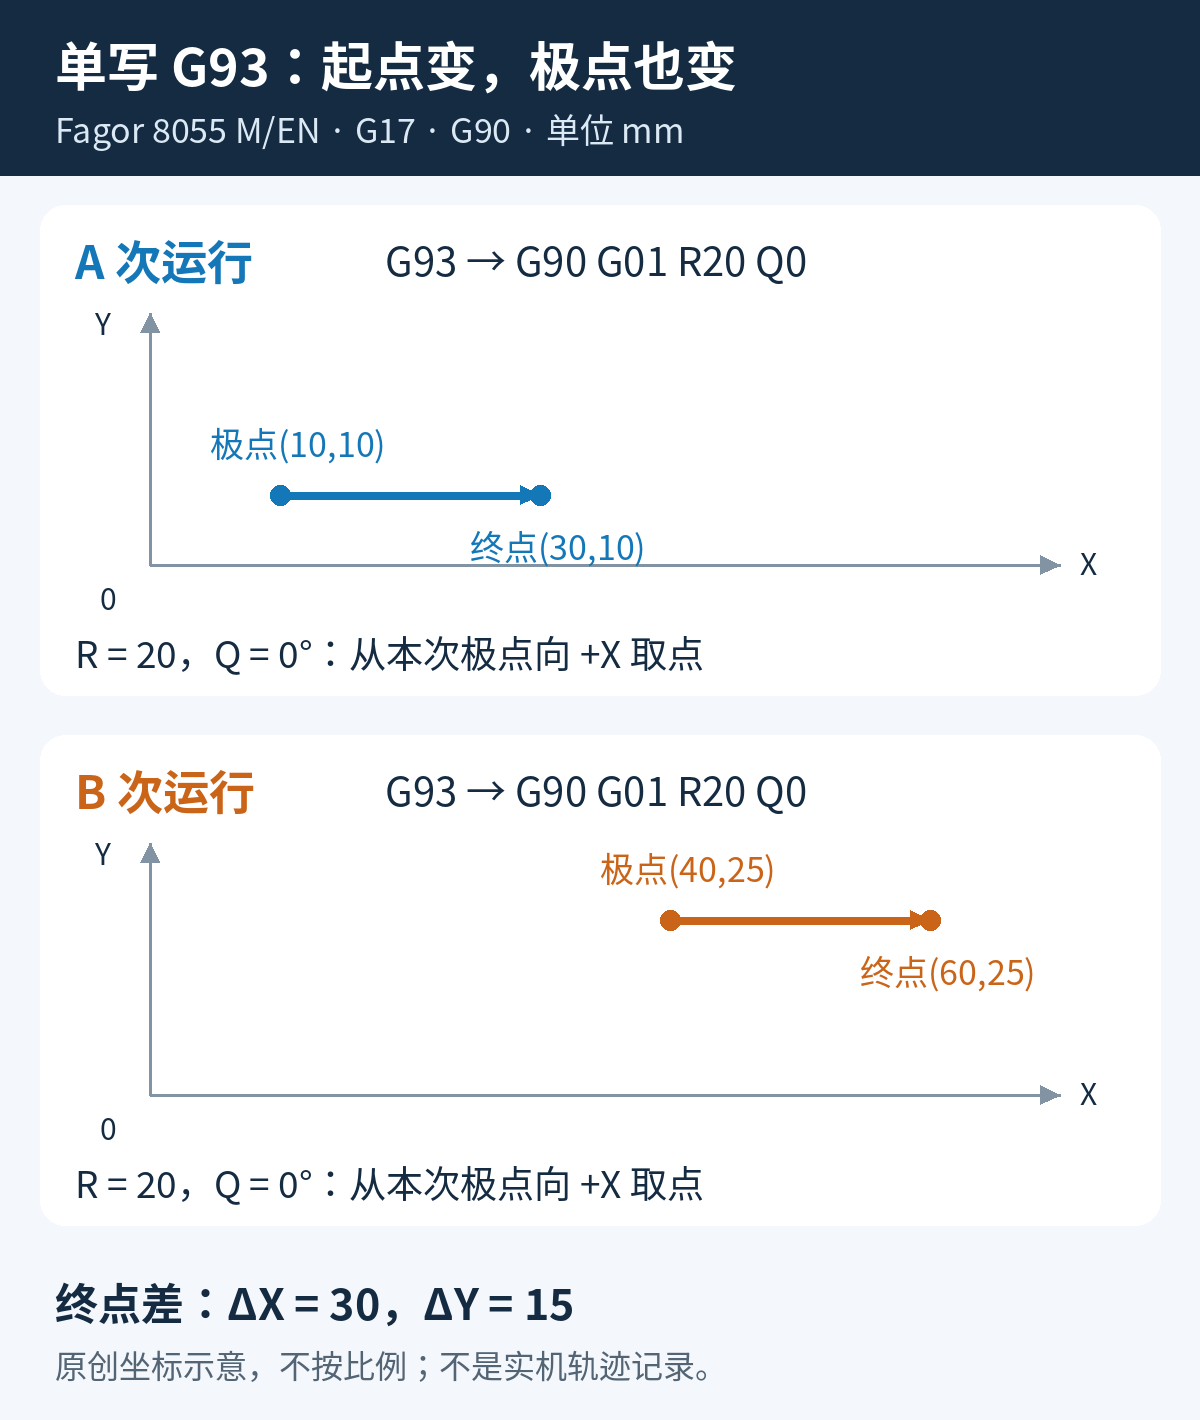
同样一段 G93 接 G90 G01 R20 Q0,从 X10 Y10 进入时终点是 X30 Y10;从 X40 Y25 进入,终点却成了 X60 Y25。R20 没改,半径也没有算错:在 Fagor 8055 上,单独一行、不带 I/J 的 G93,会把执行到这一行时的当前位置设为极坐标原点。
下面按 Fagor CNC 8055 / 8055i 的 M、EN 模式编程手册 Ref.1711、软件 V02.2x 分析。例子使用 G17 的 XY 平面、G71 毫米单位、G40、无活动固定循环,无坐标旋转、镜像、缩放及刀具半径补偿;Z 保持在已确认可通行的平面。本篇只比较 XY 坐标,不把其他系统中同名 G93 的含义套进来。
先找“从哪里量”,再看 R 和 Q
G90 下,R 是目标点到极点的距离,Q 是极点处从正向横轴起算的角度。这里横轴是 X,纵轴是 Y,Q0 指向 +X。设极点为 (Xo, Yo),则目标点为:
X = Xo + R × cos Q;Y = Yo + R × sin Q。
R20、Q0 只确定“离极点向 +X 方向20毫米”。它们没有单独确定工件坐标系里的 X、Y。A 次运行的极点是 (10,10),终点便是 (30,10);B 次运行的极点是 (40,25),终点便是 (60,25)。两个终点相差 X30、Y15,恰好就是两个进入位置的差值。
想固定在工件上的位置,就把极点写明确
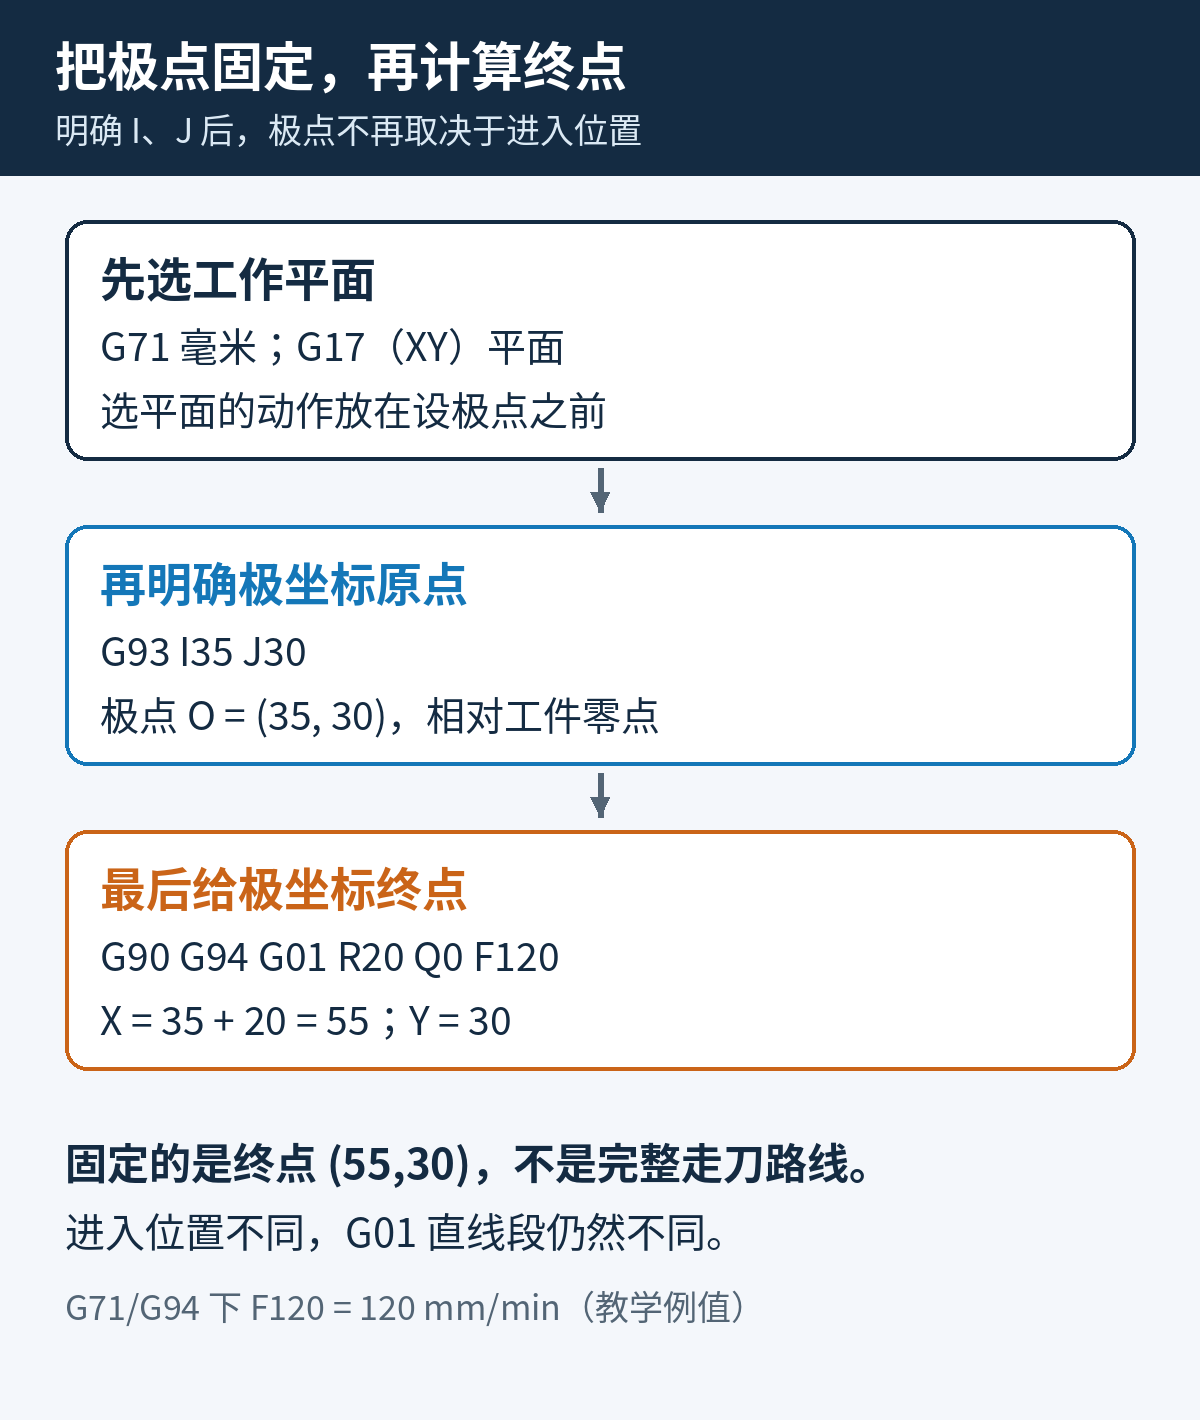
若设计要求极点位于当前工件坐标系的 X35 Y30,下一点位于其右侧20毫米,应把原来的单独 G93 改成下面的明确指定形式。G93 仍单独占一个程序段,不与运动指令挤在一行。
原片段:极点取执行时的当前位置。
G71
G17
G93
G90 G94 G01 R20 Q0 F120
改后:极点固定为当前工件坐标系的 (35,30)。
G71
G17
G93 I35 J30
G90 G94 G01 R20 Q0 F120
I35 对应工作平面的横轴坐标,J30 对应纵轴坐标;在本例 G17 下就是 X35、Y30。这行建立的是极坐标原点,不是把 G54 等工件零点改成 X35 Y30,也不要求刀具先走到该位置。后面的目标点为 X55 Y30。G94 明确选择每分钟进给,F120 在本例毫米单位下表示120 mm/min,只是把进给字说明完整的教学数值,不是给某种材料推荐切削参数。两段都没有给出 Z 向切入、主轴或换刀动作。
终点固定了,不等于进刀路线相同
上述改法使两次运行都指向 X55 Y30,但从 X10 Y10 进入,与从 X40 Y25 进入,走的是两条不同的直线。用它改后处理时,应把“极点初始化”和“进入位置”分开核对:极点决定 R/Q 的参考,前一运动段决定直线从哪里开始。若途中有压板,不能因为终点已经正确就省掉绕行或退刀段。
反过来,若工艺本来就要求“以当前刀位为中心展开一组极坐标点”,单独 G93 可以是有意使用的写法。要固定的是调用前的进入位置,而不是一律给每个 G93 都补同一组 I/J。
为什么从中间一行重跑还可能变化
极点有状态。该版手册规定,选择新的工作平面会让极点回到该平面的工件零点;上电、复位、急停及 M02/M30 后,也有相应的极点初始化行为。因此,完整执行过一次 G93,不代表任意位置重新开始时还保持同一极点。本例把选平面的 G17 放在设极点之前,避免先设定极点、后切换工作平面的顺序问题。
还有一个容易漏掉的条件:若机床的 PORGMOVE 参数为1,执行 G02/G03 后,圆弧中心会成为新的极点。本文两段均用 G01,不受这个圆弧更新动作影响;若把它们插在含圆弧的程序中,必须把中间圆弧也纳入极点追踪。这里不建议为修一段程序去改机床参数。
G91 也不能与本例混读:它把后续 R/Q 作为增量,而本例用 G90 指定绝对极坐标。要排查的是 G93 前的进入位置、G93 是否带 I/J、随后是否切换平面或经由圆弧改变极点,以及目标段到底处于 G90 还是 G91,不是只盯着一行 R20。
核对输出时,直接落到三个坐标
先记下当前工件坐标下的进入点,再写出执行 G93 后的极点,最后把 R/Q 换算成 XY 终点。本文的三个算例分别是 (30,10)、(60,25) 和 (55,30),是依据上述条件计算的终点。若你的输出不一致,可以带上控制器模式与软件版本、从选平面到首个极坐标运动的完整片段,以及预期极点,便于定位是进入条件还是后处理的初始化位置有误。
同属 Fagor 8055 的另一个状态问题,可看G73 旋转角为什么会累加;检查后处理时怎样保留可回退底稿,可看后处理修改与回归检查。这两项和本篇的极点设定是不同功能,不能互相替代。
技术依据:Fagor Automation《CNC 8055 ·M· & ·EN· Programming manual》,Ref.1711,Soft V02.2x,第3章坐标编程及第4.5节 Polar origin preset (G93),见厂商官方手册。本文配图和算例独立绘制与计算。